Το drone που προσγειώνεται με την αφή
Ένα πουλί δεν χρειάζεται να υπολογίσει με ακρίβεια χιλιοστού τη θέση ενός κλαδιού πριν καθίσει πάνω του. Πλησιάζει, απλώνει τα πόδια του και, τη στιγμή της επαφής, προσαρμόζει την κίνησή του. Η όραση το οδηγεί μέχρι ένα σημείο· η αφή ολοκληρώνει την προσγείωση.
Για ένα drone, τα πράγματα είναι πιο δύσκολα. Η κάμερα μπορεί να εντοπίσει ένα κλαδί από απόσταση, όμως όσο το drone πλησιάζει, η εικόνα αλλάζει. Το ίδιο το σώμα ή η αρπάγη του μπορεί να κρύψει τον στόχο, οι έλικες προκαλούν αναταράξεις και ένα μικρό σφάλμα στην εκτίμηση της θέσης αρκεί για να χαθεί η επαφή.
Ερευνητές του TU Delft στην Ολλανδία αντιμετώπισαν το πρόβλημα προσθέτοντας σε ένα μικρό drone κάτι που μοιάζει περισσότερο με ανθρώπινο χέρι παρά με συνηθισμένο σύστημα προσγείωσης. Το χέρι διαθέτει μαλακά δάχτυλα και αισθητήρες επαφής. Αντί να εκτελεί μία προκαθορισμένη κίνηση, το drone αγγίζει το αντικείμενο, αντιλαμβάνεται πού βρίσκεται και διορθώνει τη θέση του προτού το πιάσει.
Η προσέγγιση ονομάζεται «εναέρια προσγείωση μέσω αφής» και μπορεί να βοηθήσει τα drones να παραμένουν για περισσότερο χρόνο σε μια περιοχή χωρίς να αιωρούνται συνεχώς.
Το ενεργειακό πρόβλημα της αιώρησης
Τα μικρά εναέρια ρομπότ έχουν γίνει ιδιαίτερα ικανά στην πλοήγηση, στη φωτογράφιση και στην αποφυγή εμποδίων. Η αυτονομία τους, όμως, εξακολουθεί να περιορίζεται από την μπαταρία.
Στην αιώρηση, οι κινητήρες πρέπει να λειτουργούν αδιάκοπα για να εξισορροπούν το βάρος του drone. Ακόμη κι αν το όχημα παραμένει ακίνητο στον αέρα, καταναλώνει σημαντική ενέργεια. Για αποστολές μεγάλης διάρκειας —όπως η παρακολούθηση ενός δάσους, μιας βιομηχανικής εγκατάστασης ή μιας γέφυρας— αυτό σημαίνει συχνές επιστροφές για φόρτιση.
Αν το drone μπορούσε να σταθεί πάνω σε ένα κλαδί, έναν σωλήνα ή μια μεταλλική δοκό, θα μπορούσε να απενεργοποιήσει τους κινητήρες του και να συνεχίσει να χρησιμοποιεί την κάμερα ή τους αισθητήρες του από σταθερή θέση.
Η ιδέα έχει ήδη δοκιμαστεί με γάντζους, νύχια, μαγνήτες και ειδικούς μηχανισμούς πρόσφυσης. Πολλές από αυτές τις λύσεις λειτουργούν καλά όταν η επιφάνεια είναι γνωστή εκ των προτέρων. Ένας μαγνήτης χρειάζεται κατάλληλο μέταλλο, ένας γάντζος συγκεκριμένο σημείο στήριξης και μια άκαμπτη αρπάγη αρκετά ακριβή γνώση της γεωμετρίας του στόχου.
Ένα φυσικό κλαδί, αντίθετα, μπορεί να είναι στραβό, να έχει άγνωστο πάχος και να βρίσκεται σε διαφορετική γωνία από αυτήν που υπολόγισε η κάμερα.
Ένα χέρι πάνω από τις έλικες
Η ομάδα του BioMorphic Intelligence Lab κατασκεύασε ένα ελαφρύ ανθρωπόμορφο χέρι και το τοποθέτησε στο επάνω μέρος ενός μικρού τετρακόπτερου. Με αυτόν τον τρόπο, το drone μπορεί να πλησιάσει ένα αντικείμενο από κάτω και να κρεμαστεί από αυτό.
Τα δάχτυλα αποτελούνται από αρθρωτά τμήματα με μαλακή εσωτερική επιφάνεια. Μικρά ελατήρια τα ωθούν φυσικά προς την κλειστή θέση, ενώ ένας τεχνητός τένοντας χρησιμοποιείται για να τα ανοίξει. Η επιλογή αυτή έχει πρακτικό λόγο: όταν το drone ολοκληρώσει τη λαβή, δεν χρειάζεται να καταναλώνει συνεχώς ενέργεια μόνο και μόνο για να κρατά κλειστά τα δάχτυλά του.
Πάνω στις φάλαγγες έχουν τοποθετηθεί εννέα χωρητικοί αισθητήρες αφής. Οι αισθητήρες δεν δημιουργούν μια λεπτομερή τρισδιάστατη εικόνα του αντικειμένου. Δίνουν μια πολύ απλούστερη πληροφορία: ποιο σημείο του χεριού βρίσκεται σε επαφή και ποιο όχι.
Εκ πρώτης όψεως, ένα τέτοιο σήμα μοιάζει φτωχό. Το drone όμως δεν χρειάζεται να αναγνωρίσει το αντικείμενο όπως θα το αναγνώριζε ένας άνθρωπος. Χρειάζεται να καταλάβει αν το ακούμπησε, από ποια πλευρά έγινε η επαφή και αν η τελική λαβή είναι αρκετά σταθερή.
Πρώτα ψάχνει και μετά πιάνει
Αν η αρχική εκτίμηση της θέσης δεν είναι ακριβής, το drone δεν κινείται κατευθείαν προς το σημείο και δεν κλείνει στα τυφλά τα δάχτυλά του. Ακολουθεί μια μικρή τροχιά αναζήτησης, ενώ παράλληλα ανοιγοκλείνει το χέρι.
Μόλις ένας αισθητήρας καταγράψει επαφή, το σύστημα αποκτά ένα νέο σημείο αναφοράς. Απομακρύνεται ελαφρά, επανατοποθετείται και πλησιάζει ξανά. Καθώς τα δάχτυλα αρχίζουν να κλείνουν, το μοτίβο των επαφών δείχνει αν το αντικείμενο βρίσκεται περισσότερο προς τη μία πλευρά ή αν έχει διαφορετική κλίση από την αναμενόμενη.
Το drone μπορεί τότε να μετακινηθεί πλευρικά ή να περιστραφεί μέχρι η επαφή να κατανεμηθεί σωστά στα δάχτυλα. Μόνο όταν επιβεβαιωθεί η λαβή περνά στην κατάσταση στήριξης και απενεργοποιεί τους κινητήρες του.
Αυτή η διαδικασία μετατρέπει την επαφή από ανεπιθύμητο συμβάν σε πηγή πληροφορίας. Στα περισσότερα συστήματα πτήσης, το άγγιγμα ενός εμποδίου θεωρείται αποτυχία που πρέπει να αποφευχθεί. Εδώ αποτελεί μέρος της πλοήγησης.
Τι έδειξαν οι δοκιμές
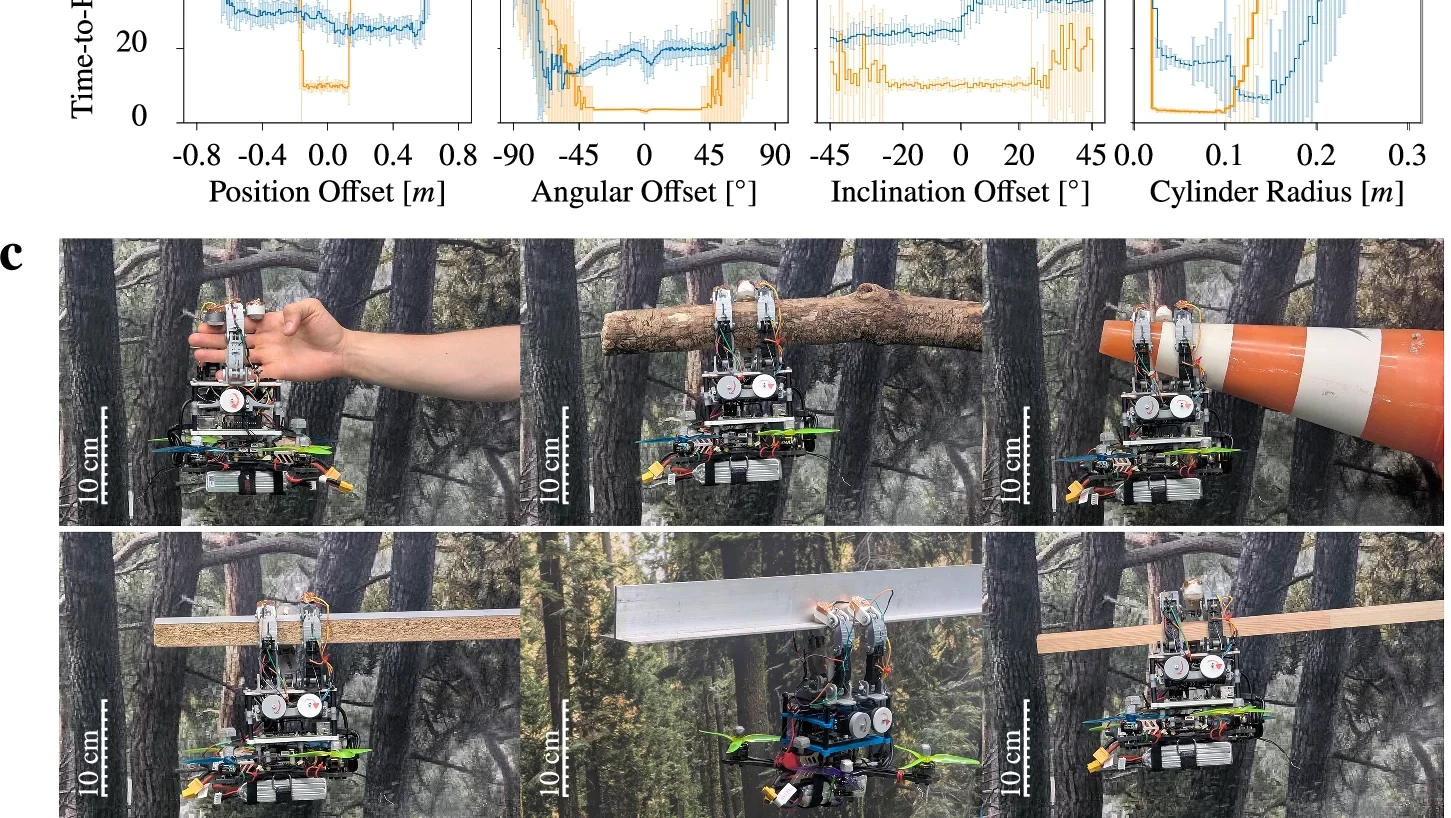
Στην προσομοίωση, η μέθοδος πέτυχε ποσοστό προσγείωσης πάνω από 99% σε διαφορετικές γεωμετρίες, ακόμη και όταν η αρχική εκτίμηση της θέσης είχε απόκλιση έως 60 εκατοστά και η εκτίμηση της γωνίας ήταν λανθασμένη έως 50 μοίρες.
Οι πραγματικές δοκιμές ήταν σαφώς μικρότερης κλίμακας. Οι ερευνητές πραγματοποίησαν 26 πειράματα με φυσικό drone και διαφορετικούς στόχους, μεταξύ των οποίων κυλινδρικά αντικείμενα σε διάφορες κλίσεις και μια κατασκευή σε σχήμα Τ.
Το drone κατάφερε να χρησιμοποιήσει τις επαφές για να διορθώσει την προσέγγισή του και να ολοκληρώσει τη λαβή ακόμη και όταν οι πληροφορίες για τη θέση του στόχου είχαν αλλοιωθεί σκόπιμα.
Αυτό δεν σημαίνει ότι μπορεί ήδη να πετάξει μόνο του σε ένα πυκνό δάσος και να επιλέξει οποιοδήποτε κλαδί. Στα πειράματα, ο στόχος βρισκόταν κοντά στην αρχική εκτίμηση, είχε διαστάσεις που χωρούσαν στην αρπάγη και ο χώρος γύρω του ήταν απαλλαγμένος από άλλα εμπόδια. Πρόκειται για ελεγχόμενες συνθήκες, σχεδιασμένες ώστε να εξεταστεί η συμπεριφορά του συστήματος μετά την πρώτη επαφή.
Γιατί η κάμερα δεν είναι πάντα αρκετή
Η σύγχρονη ρομποτική βασίζεται σε μεγάλο βαθμό στην όραση. Οι κάμερες και οι αισθητήρες βάθους μπορούν να χαρτογραφήσουν έναν χώρο και να αναγνωρίσουν αντικείμενα πριν υπάρξει φυσική επαφή.
Η όραση, όμως, έχει τυφλά σημεία. Μπορεί να επηρεαστεί από χαμηλό φωτισμό, ομίχλη, σκόνη ή αντανακλάσεις. Κυρίως, δεν μπορεί πάντοτε να δείξει τι συμβαίνει στο ακριβές σημείο όπου ένα ρομπότ ακουμπά ένα αντικείμενο.
Το ίδιο πρόβλημα συναντάται και στα ρομποτικά χέρια. Μια κάμερα μπορεί να υπολογίσει το σχήμα ενός ποτηριού, αλλά η αφή είναι αυτή που αποκαλύπτει αν το ποτήρι γλιστρά, αν η λαβή είναι υπερβολικά δυνατή ή αν το αντικείμενο έχει μετακινηθεί ελαφρά.
Στο ιπτάμενο ρομπότ, το πρόβλημα είναι ακόμη εντονότερο επειδή η βάση του χεριού δεν παραμένει σταθερή. Κάθε επαφή ασκεί δύναμη στο ίδιο το drone και μπορεί να αλλάξει τη θέση ή την κλίση του. Το σύστημα πρέπει να αισθάνεται και να προσαρμόζεται ενώ εξακολουθεί να πετά.
Από την επιθεώρηση γεφυρών στα δάση
Η δυνατότητα προσωρινής στήριξης θα μπορούσε να είναι χρήσιμη σε εργασίες περιβαλλοντικής παρακολούθησης. Ένα drone θα μπορούσε να προσγειώνεται σε κλαδιά και να καταγράφει ήχο, θερμοκρασία και άλλες περιβαλλοντικές μετρήσεις χωρίς τον θόρυβο των ελίκων.
Θα μπορούσε επίσης να σταθεί κοντά σε ένα σημείο βιομηχανικού εξοπλισμού ή σε μια γέφυρα, ώστε να πραγματοποιήσει παρατεταμένη οπτική ή ακουστική επιθεώρηση. Σε επιχειρήσεις έρευνας και διάσωσης, η δυνατότητα σταθερής παραμονής θα επέτρεπε σε μια κάμερα ή έναν αισθητήρα να παρακολουθεί μια περιοχή χωρίς να εξαντλείται τόσο γρήγορα η μπαταρία.
Πριν συμβούν αυτά, το σύστημα θα πρέπει να αποδείξει ότι λειτουργεί έξω από το εργαστήριο. Ο άνεμος, η βροχή, οι κινούμενοι στόχοι και οι επιφάνειες με φύλλα, καλώδια ή μικρά εμπόδια δημιουργούν πολύ πιο δύσκολες συνθήκες. Το χέρι θα πρέπει επίσης να γίνει ανθεκτικότερο χωρίς να προσθέσει υπερβολικό βάρος.
Υπάρχει και το ζήτημα της απογείωσης. Είναι άλλο να κλείνει ένα drone το χέρι του γύρω από μια σταθερή δοκό και άλλο να απελευθερώνεται με ασφάλεια, να ενεργοποιεί ξανά τους κινητήρες και να απομακρύνεται χωρίς σύγκρουση.
Η νοημοσύνη δεν βρίσκεται μόνο στο λογισμικό
Το ενδιαφέρον στοιχείο της κατασκευής δεν είναι κάποιο τεράστιο μοντέλο τεχνητής νοημοσύνης. Είναι ο συνδυασμός ενός κατάλληλου σώματος, απλών αισθητήρων και μιας σειράς αντιδράσεων που μετατρέπουν την αφή σε κίνηση.
Τα μαλακά δάχτυλα προσαρμόζονται στο σχήμα του αντικειμένου. Τα ελατήρια διατηρούν τη λαβή χωρίς συνεχή κατανάλωση. Οι αισθητήρες δείχνουν πού υπάρχει επαφή και ο ελεγκτής διορθώνει την πορεία βήμα προς βήμα.
Η φύση χρησιμοποιεί αυτή τη λογική πολύ πριν εμφανιστούν οι υπολογιστές. Ένα ζώο δεν χρειάζεται να κατασκευάσει το τέλειο ψηφιακό μοντέλο ενός κλαδιού για να σταθεί πάνω του. Διαθέτει σώμα που υποχωρεί, αισθητήρια όργανα που καταγράφουν την επαφή και αντανακλαστικές κινήσεις που διορθώνουν γρήγορα ένα λάθος.
Το drone του TU Delft βρίσκεται ακόμη μακριά από αυτή την ευκολία. Δείχνει όμως ότι ένα ιπτάμενο ρομπότ δεν χρειάζεται να βλέπει τα πάντα πριν ενεργήσει. Μερικές φορές μπορεί απλώς να απλώσει το χέρι του, να αγγίξει το περιβάλλον και να βρει τη σωστή θέση στην πορεία.