Ρομποτική αφή: Γιατί τα ρομπότ πρέπει να μάθουν να αγγίζουν
Μια φράουλα βρίσκεται πάνω σε ένα τραπέζι. Η ρομποτική λαβή την πλησιάζει, τα δάχτυλα κλείνουν και οι αισθητήρες καταγράφουν την επαφή. Στη συνέχεια, μια κινητή «παλάμη» ακουμπά το φρούτο, βοηθώντας στη σταθεροποίησή του και καταγράφοντας λεπτομέρειες της επιφάνειάς του.
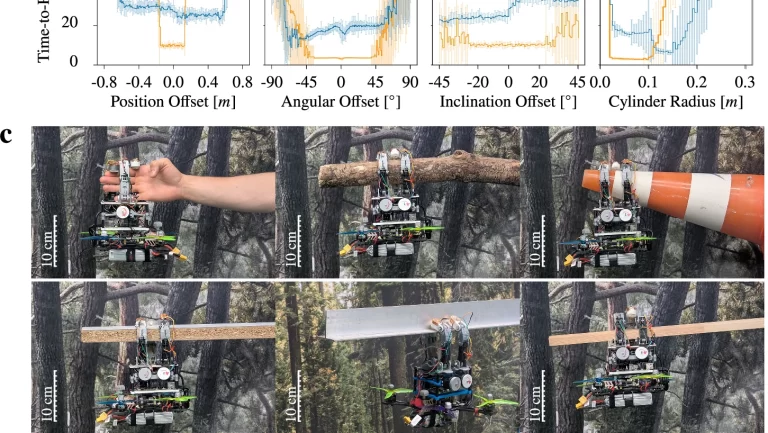
Η σκηνή περιγράφεται σε μελέτη που δημοσιεύτηκε στο npj Robotics τον Φεβρουάριο του 2026. Οι ερευνητές συνδύασαν εύκαμπτα δάχτυλα με αισθητήρες και μια παλάμη που μπορεί να κινηθεί ανεξάρτητα. Η δοκιμή έγινε σε ελεγχόμενο περιβάλλον, με το φρούτο πάνω σε επιφάνεια· δεν αποτελεί επίδειξη αυτόνομης συγκομιδής σε χωράφι. Πηγή: npj Robotics.
Αναδεικνύει, όμως, ένα κεντρικό πρόβλημα της ρομποτικής: η αναγνώριση ενός αντικειμένου δεν αρκεί για τον επιτυχημένο χειρισμό του. Το ρομπότ χρειάζεται πληροφορίες για όσα συμβαίνουν τη στιγμή που το αγγίζει.
Η κάμερα βλέπει το αντικείμενο, η αφή παρακολουθεί την επαφή
Μια κάμερα μπορεί να βοηθήσει στον εντοπισμό ενός ποτηριού και στην εκτίμηση του προσανατολισμού του. Καθώς τα δάχτυλα πλησιάζουν, όμως, ένα μέρος του αντικειμένου κρύβεται. Η κρίσιμη περιοχή ανάμεσα στη λαβή και στην επιφάνεια δεν είναι πάντα ορατή.
Εκεί αποκτά αξία η ρομποτική αφή. Ανάλογα με την τεχνολογία, οι αισθητήρες μπορούν να δώσουν πληροφορίες για το σημείο επαφής, την παραμόρφωση, τη δύναμη ή την αρχή μιας ολίσθησης.
Το εργαστήριο MCube του MIT έχει δείξει με τους αισθητήρες GelSlim πώς οι μικρές μετακινήσεις στην επιφάνεια επαφής μπορούν να χρησιμοποιηθούν για την εκτίμηση της σταθερότητας μιας λαβής και την ανίχνευση ολίσθησης. Η πληροφορία αυτή μπορεί να υποστηρίξει μια διορθωτική κίνηση προτού το αντικείμενο χαθεί από τη λαβή. Πηγή: MIT — GelSlim.
Η διαφορά είναι πρακτική. Αν ένα αντικείμενο αρχίζει να μετακινείται, το σύστημα μπορεί να χρειάζεται αλλαγή θέσης ή διαφορετική κατανομή της πίεσης. Το να σφίξει απλώς περισσότερο δεν είναι πάντοτε καλή λύση, ιδιαίτερα όταν χειρίζεται κάτι εύθραυστο.
Μια μικρή κάμερα μπορεί να λειτουργήσει ως αισθητήρας αφής
Ορισμένοι αισθητήρες αφής χρησιμοποιούν μια φαινομενικά παράδοξη προσέγγιση: βλέπουν την επαφή από το εσωτερικό του δαχτύλου.
Στην οικογένεια αισθητήρων GelSight, μια μαλακή επιφάνεια παραμορφώνεται όταν ακουμπά ένα αντικείμενο. Ένα οπτικό σύστημα παρατηρεί αυτή την παραμόρφωση. Από την εικόνα μπορούν να εξαχθούν στοιχεία για τη γεωμετρία της επιφάνειας και, με κατάλληλη επεξεργασία και βαθμονόμηση, για δυνάμεις και ολίσθηση.
Η σχετική επιστημονική ανασκόπηση περιγράφει τόσο την αρχή λειτουργίας όσο και εφαρμογές στην αναγνώριση υλικών και στον εντοπισμό της θέσης αντικειμένων μέσα σε μια ρομποτική λαβή. Πηγή: GelSight — MIT.
Έτσι, μια κάμερα που κοιτάζει το εσωτερικό μιας εύκαμπτης μεμβράνης προσφέρει πληροφορία διαφορετική από μια κάμερα που παρακολουθεί ολόκληρη τη σκηνή. Η πρώτη καταγράφει τοπικά τι συμβαίνει στην επαφή. Η δεύτερη βοηθά να οργανωθεί η κίνηση μέσα στον χώρο.
Υπάρχουν και «δέρματα» που χρησιμοποιούν μαγνητικά σήματα
Η οπτική προσέγγιση δεν είναι η μοναδική. Το ReSkin, που παρουσίασαν το Carnegie Mellon University και η Meta AI το 2021, συνδυάζει εύκαμπτο υλικό, μαγνητική ανίχνευση και μηχανική μάθηση.
Ένας βασικός στόχος του σχεδιασμού ήταν η αντικατάσταση του εξωτερικού στρώματος όταν φθείρεται. Το υλικό επαφής δεν χρειάζεται ενσύρματη σύνδεση με την πλακέτα ανίχνευσης, ενώ οι μέθοδοι επεξεργασίας επιδιώκουν να διατηρούν συνεπείς μετρήσεις μετά την αλλαγή του. Πηγή: Carnegie Mellon University.
Αυτή η λεπτομέρεια έχει μεγαλύτερη σημασία από όσο φαίνεται. Η επιφάνεια ενός ρομποτικού δαχτύλου είναι εξάρτημα εργασίας: ακουμπά, πιέζεται και φθείρεται. Αν κάθε αντικατάσταση απαιτεί δύσκολη επαναρύθμιση, η συντήρηση γίνεται μέρος του προβλήματος.
Η επιλογή αισθητήρα, επομένως, δεν κρίνεται μόνο από το πόσο λεπτές διαφορές μπορεί να διακρίνει. Μετρά και το πόσο εύκολα εγκαθίσταται, συντηρείται και ενσωματώνεται σε ένα λειτουργικό ρομπότ.
Η παλάμη επιστρέφει στο επίκεντρο
Μεγάλο μέρος της έρευνας έχει επικεντρωθεί στις άκρες των δαχτύλων. Όμως, όταν κρατάμε ένα μεγαλύτερο αντικείμενο, συχνά το στηρίζουμε και στην παλάμη.
Σε μελέτη του Nature Communications, τον Μάρτιο του 2025, παρουσιάστηκε το TacPalm SoftHand: ένα σύστημα με τρία μαλακά, πνευματικά δάχτυλα και παλάμη που καταγράφει την επαφή οπτικά.
Σε συγκεκριμένη δοκιμή ανύψωσης καπακιού, το σύστημα με απτική ανατροφοδότηση πέτυχε σε 20 από τις 20 προσπάθειες, έναντι 13 από τις 20 χωρίς αυτήν. Η πληροφορία επαφής επέτρεπε αλλαγή του τρόπου συγκράτησης. Το αποτέλεσμα αφορά το συγκεκριμένο πείραμα και δεν αποτελεί γενικό ποσοστό αξιοπιστίας του χεριού. Πηγή: Nature Communications.
Η εργασία του 2026 στο npj Robotics προσθέτει ένα ακόμη στοιχείο: η παλάμη συμμετέχει ενεργά στην κίνηση. Μπορεί να μετατοπιστεί και να συνεργαστεί με τα δάχτυλα κατά τον χειρισμό. Πρόκειται για προσέγγιση στην οποία η μηχανική κατασκευή και η αισθητηριακή πληροφορία σχεδιάζονται μαζί, με τις δοκιμές να παραμένουν περιορισμένες στις εργασίες που περιγράφουν οι συγγραφείς.
Περισσότερη αφή χρειάζεται και κατάλληλο έλεγχο
Ένας αισθητήρας παράγει μετρήσεις. Για να είναι χρήσιμες, το ρομπότ πρέπει να τις συνδέσει με μια απόφαση: να σταματήσει, να μετακινήσει ένα δάχτυλο ή να αλλάξει λαβή.
Το F-TAC Hand, που παρουσιάστηκε στο Nature Machine Intelligence τον Ιούνιο του 2025, ενσωμάτωσε 17 οπτικούς αισθητήρες αφής. Σύμφωνα με τη μελέτη, κάλυπταν περίπου το 70% της παλαμιαίας επιφάνειας του χεριού.
Οι ερευνητές πραγματοποίησαν 600 δοκιμές με συνδυασμούς αντικειμένων και κατέγραψαν βελτίωση όταν ο έλεγχος αξιοποιούσε την αφή. Το σύστημα μπορούσε να προσαρμόζει τη στρατηγική του όταν η πραγματική θέση των αντικειμένων δημιουργούσε προβλήματα στο αρχικό σχέδιο. Υπήρχε, ωστόσο, ένας σημαντικός περιορισμός: η υλοποίηση θεωρούσε γνωστή τη γεωμετρία των αντικειμένων. Πηγή: Nature Machine Intelligence.
Η διάκριση αυτή εμποδίζει μια εύκολη υπερβολή. Η επιτυχία σε συγκεκριμένες δοκιμές δεν συνεπάγεται ότι το ίδιο χέρι μπορεί να διαχειριστεί χωρίς προετοιμασία οποιοδήποτε αντικείμενο συναντήσει σε ένα σπίτι.
Γιατί η μετάβαση στην καθημερινή χρήση είναι δύσκολη
Η ακρίβεια του αισθητήρα είναι μόνο ένα μέρος της συνολικής απόδοσης. Χρειάζονται συνεπείς μετρήσεις, γρήγορη επεξεργασία και μηχανισμοί που ανταποκρίνονται στην εντολή χωρίς ανεπιθύμητες κινήσεις.
Σε συζήτηση με ερευνητές που δημοσίευσε το Nature Sensors το 2026, επισημαίνονται προβλήματα όπως η μεταβολή της βαθμονόμησης με τη θερμοκρασία και η δυσκολία ερμηνείας των σημάτων όταν η ίδια η επαφή παραμορφώνει και το ρομπότ. Πηγή: Nature Sensors.
Αυτό γίνεται ιδιαίτερα σημαντικό στις μαλακές κατασκευές. Η ευκαμψία βοηθά ένα δάχτυλο να προσαρμοστεί σε ένα αντικείμενο, αλλά κάνει πιο σύνθετη τη σχέση ανάμεσα στην κίνηση, στην παραμόρφωση και στη μέτρηση.
Για να αξιολογηθεί μια εφαρμογή πέρα από την επίδειξη, χρειάζεται να γνωρίζουμε πόσες επαναλήψεις έγιναν, πόσο συχνά παρενέβη άνθρωπος και τι συνέβη όταν άλλαξαν οι συνθήκες. Ένα βίντεο επιτυχούς χειρισμού δεν απαντά μόνο του σε αυτά τα ερωτήματα.
Πού μπορεί να φανεί η πρακτική αξία
Οι εργασίες με εύθραυστα αντικείμενα, μεταβαλλόμενα σχήματα ή μικρά περιθώρια λάθους αποτελούν εύλογους στόχους για αυτή την έρευνα. Οι δοκιμές με φρούτα, υφάσματα και μικρά εξαρτήματα δείχνουν διαφορετικές όψεις της ίδιας ανάγκης: να γνωρίζει το ρομπότ τι συμβαίνει καθώς ενεργεί.
Για μια παραγωγική μονάδα, το ζητούμενο θα ήταν λιγότερα κατεστραμμένα προϊόντα ή λιγότερες αποτυχημένες λαβές. Για μια εφαρμογή υποβοήθησης, πιο ελεγχόμενος χειρισμός καθημερινών αντικειμένων. Αυτά είναι κριτήρια αξιολόγησης πιθανών εφαρμογών, όχι οφέλη που έχουν ήδη αποδειχθεί σε κάθε περιβάλλον.
Η ρομποτική αφή έχει ήδη δώσει μετρήσιμα αποτελέσματα σε διαφορετικά ερευνητικά συστήματα. Το επόμενο βήμα είναι η επαναληψιμότητα: να παραμένει χρήσιμη όταν το αντικείμενο αλλάζει θέση, η επιφάνεια φθείρεται και η αρχική κίνηση δεν εξελίσσεται όπως είχε σχεδιαστεί.
Εκεί βρίσκεται και η ουσιαστική της υπόσχεση. Ένα ρομπότ που αντιλαμβάνεται την επαφή μπορεί να διορθώνει την πράξη του την ώρα που αυτή συμβαίνει — μια απαραίτητη ικανότητα για να εργαστεί στον ατελή, απρόβλεπτο φυσικό κόσμο.
Πηγές
- npj Robotics: Tactile-reactive gripper with an active palm for dexterous manipulation — αξιολογημένη επιστημονική μελέτη, 10 Φεβρουαρίου 2026.
- MIT — MCube Lab: Vision-Based Tactile Sensing — ερευνητικό έργο GelSlim.
- MIT / Sensors: GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force — επιστημονική ανασκόπηση της τεχνολογίας.
- Carnegie Mellon University: ReSkin Could Help Researchers Discover a Sense of Touch — παρουσίαση του ReSkin, 19 Νοεμβρίου 2021.
- Nature Communications: Soft robotic hand with tactile palm-finger coordination — αξιολογημένη επιστημονική μελέτη, 10 Μαρτίου 2025.
- Nature Machine Intelligence: Embedding high-resolution touch across robotic hands enables adaptive human-like grasping — αξιολογημένη μελέτη για το F-TAC Hand, 9 Ιουνίου 2025.
- Nature Sensors: AI and the rise of intelligent sensing — συζήτηση με ερευνητές για δυνατότητες και περιορισμούς των αισθητήρων, 2026.