Το Perseverance έσπασε το ρεκόρ απόστασης στον Άρη οδηγώντας μόνο του
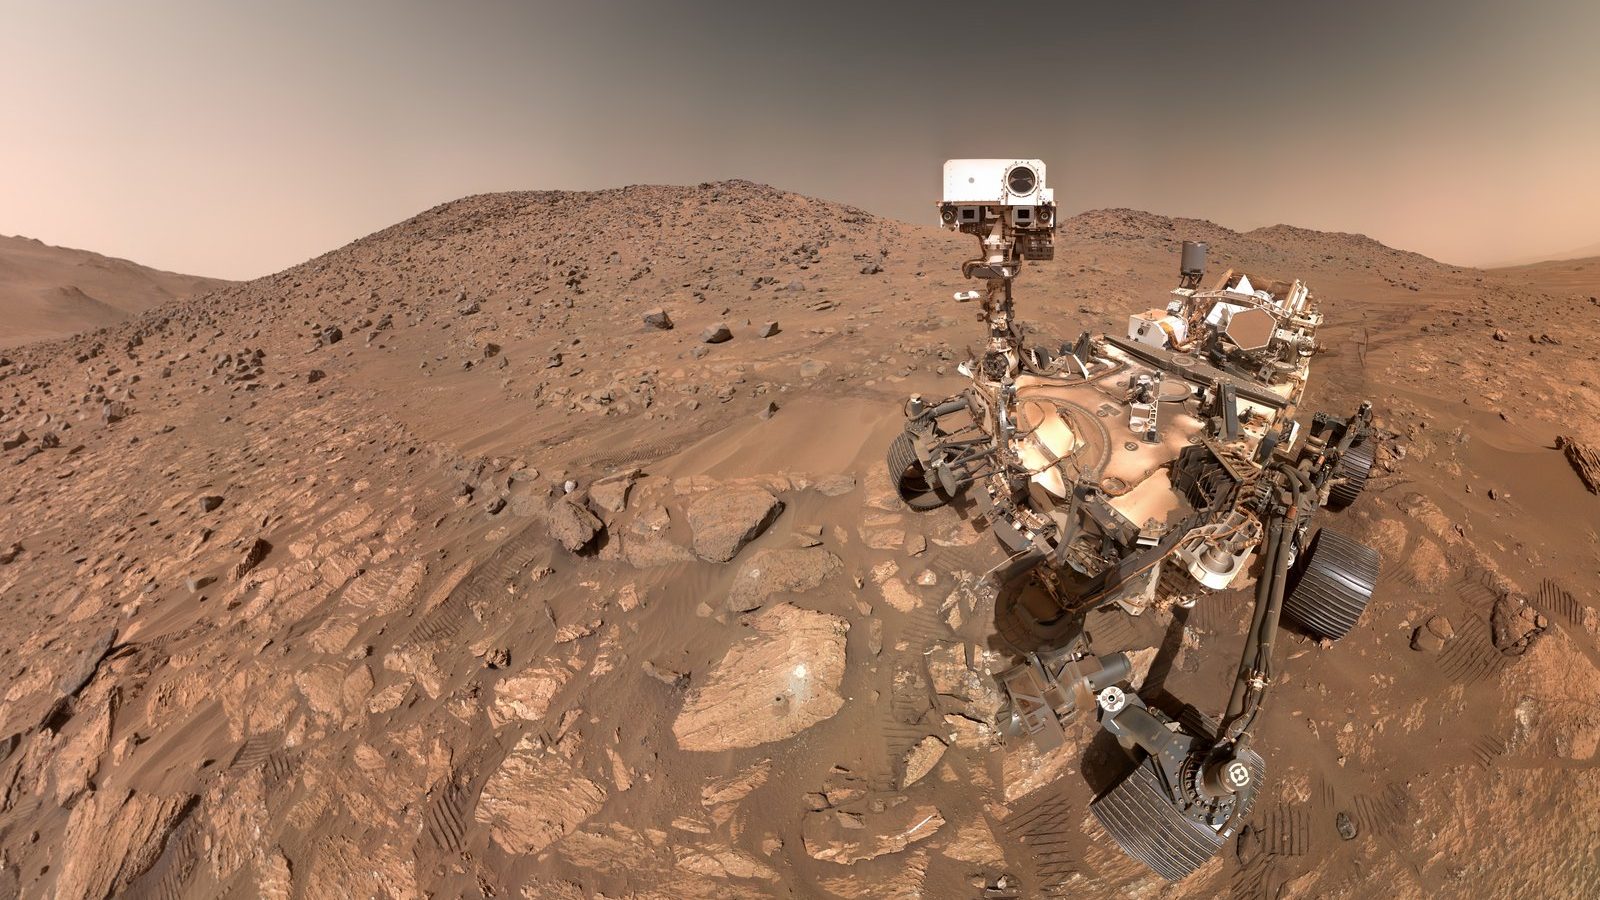
Μια διαδρομή μόλις 91 μέτρων ήταν αρκετή για να αλλάξει ο κάτοχος ενός διαστημικού ρεκόρ. Στις 11 Οκτωβρίου 2026, το Perseverance έφτασε τα 45,22 χιλιόμετρα συνολικής πορείας στον Άρη, ξεπερνώντας τα 45,16 χιλιόμετρα του Opportunity. Σύμφωνα με τη NASA, κανένα όχημα δεν έχει διανύσει μεγαλύτερη απόσταση στην επιφάνεια άλλου κόσμου.
Το Perseverance χρειάστηκε περίπου πεντέμισι χρόνια για να φτάσει εκεί. Το Opportunity είχε συγκεντρώσει τη δική του επίδοση σε σχεδόν δεκαπέντε χρόνια εξερεύνησης. Η ανακοίνωση του νέου ρεκόρ έγινε από το Jet Propulsion Laboratory στις 12 Οκτωβρίου. Πηγή: NASA/JPL.
Η διαφορά δεν εξηγείται απλώς από τους τροχούς ή την αντοχή του νεότερου ρόβερ. Κεντρικό ρόλο έχει το λογισμικό που του επιτρέπει να εξετάζει το έδαφος και να αποφασίζει πώς θα κινηθεί. Η οδήγηση στον Άρη γίνεται σταδιακά λιγότερο εξαρτημένη από τις καθημερινές οδηγίες της Γης.
Ένα ρεκόρ που χτίστηκε με χιλιάδες μικρές αποφάσεις
Η επίδοση αφορά τη συνολική απόσταση της αποστολής. Δεν είναι ρεκόρ ταχύτητας ούτε η μεγαλύτερη διαδρομή μέσα σε μία ημέρα. Το οδόμετρο συγκεντρώνει χρόνια μετακινήσεων ανάμεσα σε θέσεις παρατήρησης, μελέτης πετρωμάτων και συλλογής δειγμάτων.
Η σύγκριση με το Opportunity χρειάζεται επίσης το σωστό πλαίσιο. Εκείνο είχε σχεδιαστεί για μια αρχική αποστολή μόλις 90 αρειανών ημερών. Συνέχισε να εργάζεται μέχρι το 2018, όταν μια εκτεταμένη καταιγίδα σκόνης περιόρισε την ενέργεια που έφτανε στα φωτοβολταϊκά του. Η τελευταία επικοινωνία καταγράφηκε στις 10 Ιουνίου 2018 και η NASA ανακοίνωσε επίσημα το τέλος της αποστολής τον Φεβρουάριο του 2019. Πηγή: NASA — Opportunity.
Επομένως, τα χιλιόμετρα δεν αποτελούν βαθμολογία επιστημονικής επιτυχίας. Ένα ρόβερ μπορεί να παραμένει για μεγάλο διάστημα σε μια περιοχή επειδή εκεί βρίσκονται τα πιο ενδιαφέροντα ευρήματα. Η βελτίωση της κινητικότητας προσφέρει κάτι διαφορετικό: περισσότερες επιλογές για το πού και πότε θα γίνει η επόμενη έρευνα.
Πώς το AutoNav επιλέγει τον δρόμο
Το σύστημα αυτόνομης πλοήγησης του Perseverance ονομάζεται AutoNav. Αξιοποιεί εικόνες του εδάφους για να δημιουργεί μια τρισδιάστατη αναπαράσταση του χώρου και να αξιολογεί πιθανές διαδρομές. Οι επιστήμονες και οι μηχανικοί ορίζουν την κατεύθυνση της εξερεύνησης, ενώ το όχημα μπορεί να αναλαμβάνει τις τοπικές αποφάσεις αποφυγής εμποδίων.
Η σημαντική δυνατότητα είναι ότι η επεξεργασία συνεχίζεται καθώς οι τροχοί κινούνται. Η NASA την περιγράφει ως «thinking while driving»: το ρόβερ δεν χρειάζεται να σταματά για κάθε νέο κύκλο παρατήρησης και σχεδιασμού. Πηγή: NASA/JPL — Η αυτόνομη οδήγηση του Perseverance.
Φανταστείτε μια πορεία ανάμεσα σε διάσπαρτες πέτρες. Η ομάδα στη Γη μπορεί να έχει επιλέξει τον κατάλληλο γενικό διάδρομο. Το ρόβερ, όμως, βλέπει από κοντά λεπτομέρειες που δεν διακρίνονται καθαρά στις εικόνες από τροχιά και προσαρμόζει την πορεία του.
Το όφελος προκύπτει από τη μείωση των διακοπών. Σε μια αποστολή όπου κάθε κύκλος σχεδιασμού και επικοινωνίας κοστίζει χρόνο, η δυνατότητα να συνεχίζεται μια ασφαλής διαδρομή έχει μεγάλη πρακτική αξία.
Οι άνθρωποι εξακολουθούν να διαβάζουν το τοπίο
Η αυτονομία έχει όρια. Στη συνέντευξή του στο IEEE Spectrum, ο Mark Maimone, αναπληρωτής επικεφαλής της ομάδας ρομποτικών επιχειρήσεων του Perseverance, εξηγεί ότι το σύστημα επί του οχήματος εξετάζει τη γεωμετρία του εδάφους, αλλά δεν κατανοεί με τον ίδιο τρόπο τον τύπο του.
Η διάκριση είναι ουσιαστική. Ένα πέρασμα μπορεί να φαίνεται αρκετά επίπεδο και παρ’ όλα αυτά να περιέχει άμμο στην οποία οι τροχοί κινδυνεύουν να βυθιστούν. Οι ανθρώπινες ομάδες χρησιμοποιούν την εμπειρία προηγούμενων διαδρομών για να αποκλείουν τέτοιες περιοχές.
Ο Maimone αναφέρει ακόμη ότι σε ιδιαίτερα σύνθετο έδαφος η ομάδα απέφυγε την αυτόνομη οδήγηση για περίπου δύο μήνες, όσο προσαρμοζόταν το λογισμικό. Πηγή: IEEE Spectrum.
Αυτό δείχνει πώς εξελίσσεται στην πράξη ένα διαστημικό ρομπότ. Οι δυνατότητές του επεκτείνονται μέσα από παρατήρηση, δοκιμές και διορθώσεις. Η επιτυχία περιλαμβάνει και την αναγνώριση των περιπτώσεων όπου χρειάζεται διαφορετικός χειρισμός.
Το πρόβλημα του «πού ακριβώς βρίσκομαι»
Για να κινηθεί με ασφάλεια, το ρόβερ πρέπει να γνωρίζει τη θέση του. Στον Άρη δεν υπάρχει δορυφορικό σύστημα GPS αντίστοιχο με εκείνο της Γης.
Το Perseverance χρησιμοποιεί, μεταξύ άλλων, οπτική οδομετρία: παρακολουθεί χαρακτηριστικά του τοπίου σε διαδοχικές εικόνες για να υπολογίζει τη μετακίνησή του. Μικρά σφάλματα, όμως, συσσωρεύονται. Σύμφωνα με τη NASA, σε μεγάλες διαδρομές η απόκλιση μπορεί να φτάσει τα 35 μέτρα.
Το Mars Global Localization, που χρησιμοποιήθηκε επιτυχώς στις κανονικές επιχειρήσεις τον Φεβρουάριο του 2026, προσθέτει έναν τρόπο διόρθωσης. Συγκρίνει πανοραμικές εικόνες από τις κάμερες του ρόβερ με αποθηκευμένους χάρτες από τροχιά. Η NASA αναφέρει εντοπισμό θέσης με ακρίβεια περίπου 25 εκατοστών, σε διαδικασία που διαρκεί περίπου δύο λεπτά. Πηγή: NASA — Mars Global Localization.
Η αξία αυτής της βελτίωσης είναι εύκολο να κατανοηθεί: όταν ένα όχημα δεν είναι βέβαιο για τη θέση του, πρέπει να κρατά μεγαλύτερες αποστάσεις από επικίνδυνες ζώνες. Μειώνοντας την αβεβαιότητα, μπορεί να αξιοποιεί καλύτερα τον διαθέσιμο ασφαλή χώρο.
Πού μπαίνει η παραγωγική AI
Η αυτόνομη πλοήγηση και η χρήση μοντέλων όπως το Claude αφορούν διαφορετικά στάδια της διαδικασίας.
Τον Δεκέμβριο του 2025, η ομάδα του JPL πραγματοποίησε δύο δοκιμές σχεδιασμού διαδρομών με μοντέλα της Anthropic. Η παραγωγική AI ανέλυσε εικόνες και δεδομένα αναγλύφου και πρότεινε ενδιάμεσα σημεία πορείας. Οι διαδρομές εκτελέστηκαν στις 8 και 10 Δεκεμβρίου, καλύπτοντας αντίστοιχα 210 και 246 μέτρα.
Πριν σταλούν οι εντολές στον Άρη, οι μηχανικοί τις έλεγξαν με το ψηφιακό αντίγραφο του ρόβερ, ένα περιβάλλον προσομοίωσης της λειτουργίας του. Πηγή: NASA/JPL — Οι πρώτες διαδρομές σχεδιασμένες με παραγωγική AI.
Στο IEEE Spectrum, ο Maimone διευκρινίζει ότι οι άνθρωποι εξέτασαν την προτεινόμενη πορεία και έκαναν προσαρμογές. Η AI προσέφερε ένα αρχικό σχέδιο πάνω στο οποίο εργάστηκε η ομάδα. Πηγή: συνέντευξη στο IEEE Spectrum.
Επομένως, η εικόνα ενός chatbot που «κρατά το τιμόνι» από τη Γη θα ήταν παραπλανητική. Ο σχεδιασμός, η επικύρωση των εντολών και η επιτόπια αποφυγή εμποδίων είναι διακριτές εργασίες, με διαφορετικά εργαλεία και ευθύνες.
Περισσότερη αυτονομία, περισσότερη γεωλογία
Η επιστημονική αξία της μετακίνησης φαίνεται όταν το όχημα φτάνει σε διαφορετικά πετρώματα. Στη δυτική πλευρά του Jezero, η ομάδα μελετά υλικό που μπορεί να προϋπήρχε του ίδιου του κρατήρα. Η εξέταση τέτοιων περιοχών βοηθά να συνδεθούν διαφορετικά κεφάλαια της γεωλογικής ιστορίας του Άρη. Πηγή: NASA/JPL — Εξερεύνηση δυτικά του Jezero.
Αυτός είναι και ο ουσιαστικός λόγος για να εξελίσσονται τα συστήματα οδήγησης. Κάθε ασφαλής μετακίνηση μπορεί να φέρει το ρόβερ μπροστά σε ένα νέο σημείο παρατήρησης, χωρίς να καταναλώνεται δυσανάλογος χρόνος στον χειρισμό του.
Τα επόμενα χιλιόμετρα θα εξαρτηθούν από το έδαφος, την κατάσταση του οχήματος και τις προτεραιότητες της αποστολής. Το νέο ρεκόρ, πάντως, καταγράφει ήδη μια σημαντική αλλαγή: οι ομάδες στη Γη μπορούν να αφιερώνουν περισσότερη προσοχή στο πού αξίζει να γίνει επιστήμη, αφήνοντας περισσότερες από τις μικρές αποφάσεις της διαδρομής στο ίδιο το ρόβερ.
Πηγές
- NASA/JPL — NASA’s Perseverance Sets Off-World Record for Total Distance Driven
- IEEE Spectrum — Q&A: Mars Perseverance Rover Sets a Distance Record
- NASA — Opportunity: Ιστορικό και ορόσημα της αποστολής
- NASA/JPL — NASA’s Self-Driving Perseverance Mars Rover “Takes the Wheel”
- NASA — NASA’s Perseverance Now Autonomously Pinpoints Its Location on Mars
- NASA/JPL — NASA’s Perseverance Rover Completes First AI-Planned Drive on Mars
- NASA/JPL — NASA’s Perseverance Rover Snaps Selfie in Mars’ Western Frontier