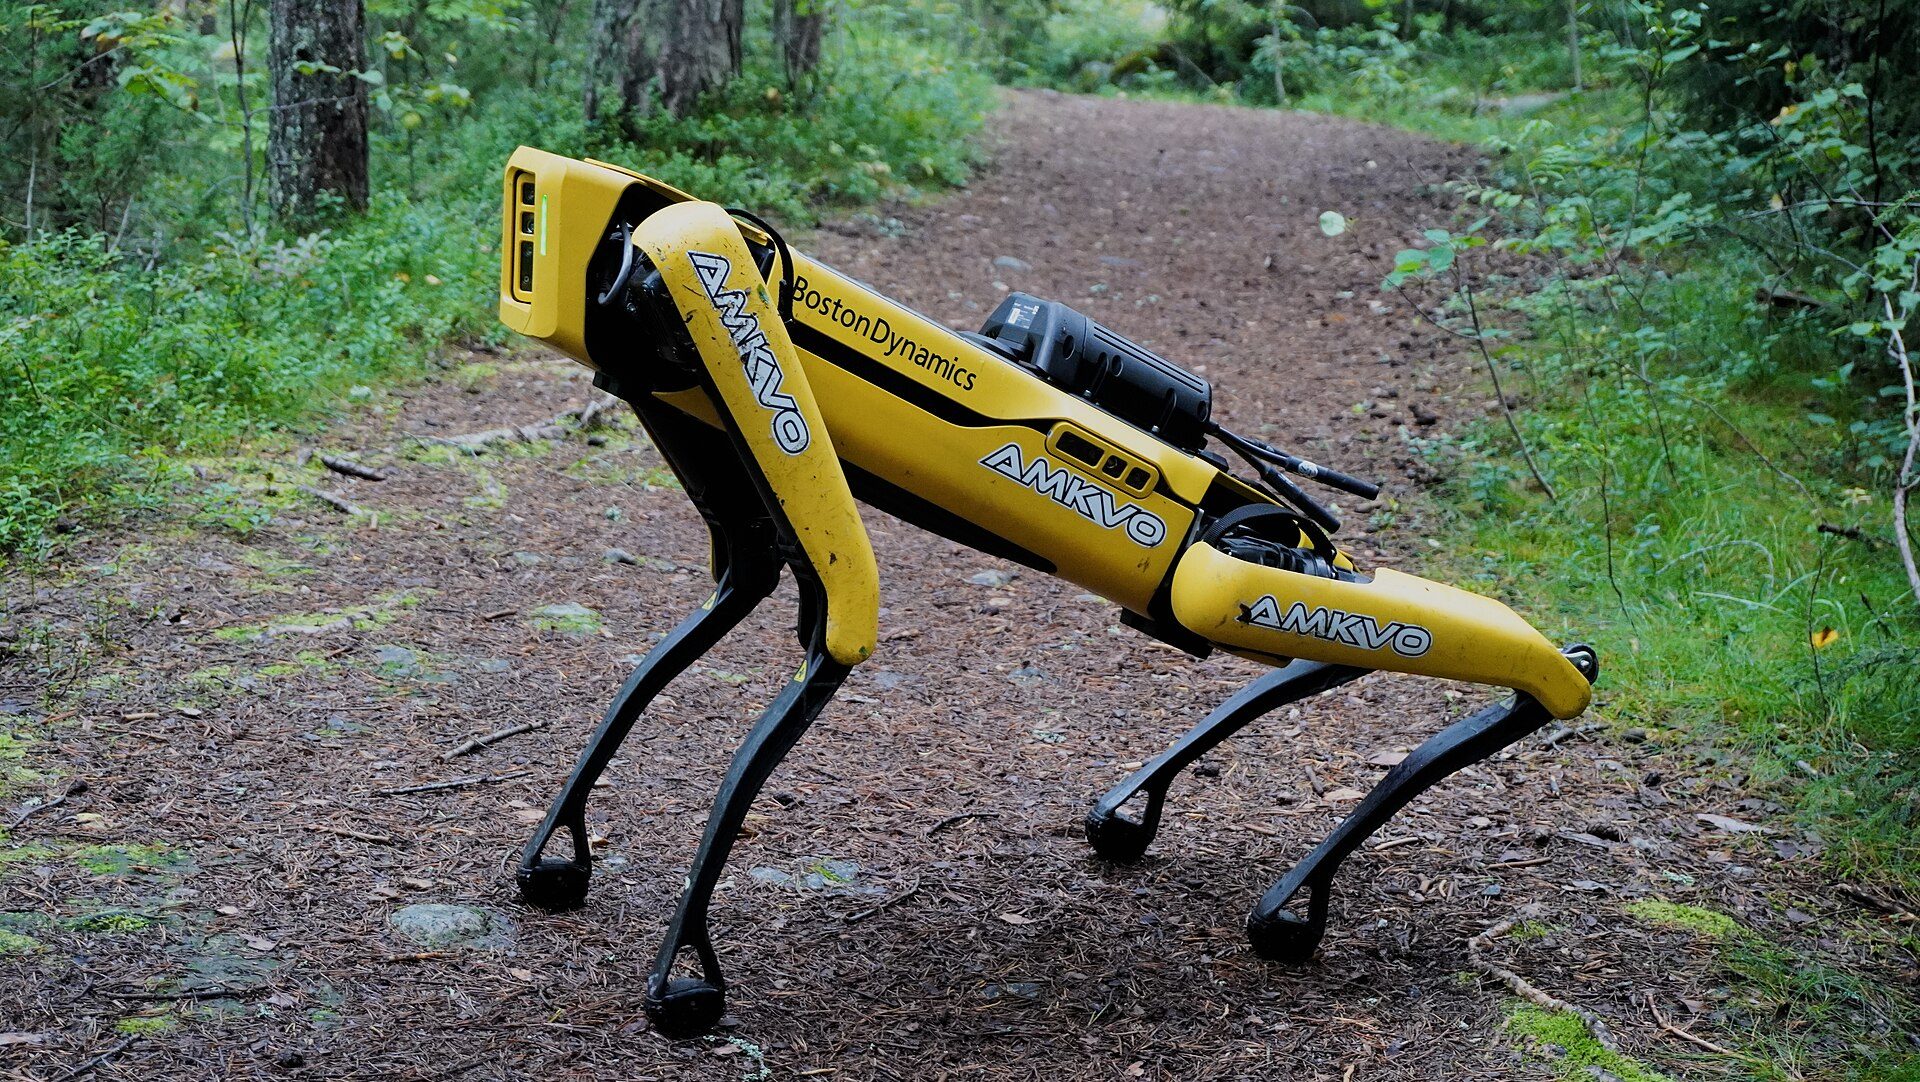
Το Spot βγαίνει από το εργαστήριο και μαθαίνει να μετακινεί βαριά αντικείμενα
Ένα τετράποδο ρομπότ κατευθύνει ένα ελαστικό σε γήπεδο μπάσκετ. Κάποιος παρεμβαίνει με ένα μπαστούνι χόκεϊ και το ρίχνει στο πλάι. Το ενδιαφέρον αρχίζει εκεί: το ρομπότ πρέπει να αντιμετωπίσει την ανατροπή και να συνεχίσει την εργασία του.
Η επίδειξη του RAI Institute, που παρουσιάζεται στη συλλογή βίντεο του IEEE Spectrum, αφορά τον συντονισμένο χειρισμό αντικειμένων με ολόκληρο το σώμα. Πίσω από την παιχνιδιάρικη εικόνα βρίσκεται ένα πρακτικό πρόβλημα: πώς μπορεί ένα κινητό ρομπότ να μετακινεί αντικείμενα όταν ένας βραχίονας από μόνος του δεν αρκεί;
Η συγκεκριμένη έρευνα χρησιμοποιεί το Spot της Boston Dynamics. Το ζητούμενο, όμως, ξεπερνά ένα μοντέλο ρομπότ ή ένα ελαστικό. Αφορά τη μετάβαση από μηχανές που εκτελούν κινήσεις σε προετοιμασμένο περιβάλλον σε συστήματα που προσαρμόζουν τη συμπεριφορά τους όσο εργάζονται.
Γιατί δεν αρκεί ένας δυνατός βραχίονας
Όταν μετακινούμε ένα βαρύ αντικείμενο, σπάνια χρησιμοποιούμε αποκλειστικά τα χέρια. Αλλάζουμε θέση, στηρίζουμε καλύτερα τα πόδια, μεταφέρουμε το βάρος μας και αξιοποιούμε το πάτωμα ως επιφάνεια στήριξης. Μπορεί να σύρουμε κάτι αντί να το σηκώσουμε ή να το γείρουμε ώστε να αρχίσει να κυλά.
Στη ρομποτική, αυτή η συνεργασία κίνησης και χειρισμού περιγράφεται συχνά ως «whole-body manipulation». Η δυσκολία βρίσκεται στον συντονισμό: η δύναμη που εφαρμόζει ο βραχίονας επηρεάζει την ισορροπία, ενώ κάθε βήμα αλλάζει τη γεωμετρία της επαφής με το αντικείμενο.
Στην προηγούμενη παρουσίαση του έργου, τον Οκτώβριο του 2025, το RAI Institute χρησιμοποιούσε ελαστικό 15 κιλών. Ανέφερε ότι ο βραχίονας μπορούσε να ανυψώσει έως 11 κιλά στιγμιαία και 5 κιλά συνεχώς. Το ρομπότ αξιοποιούσε συνδυασμένες κινήσεις για να χειριστεί το μεγαλύτερο φορτίο. Η αρχική τεχνική παρουσίαση εξηγεί την προσέγγιση.
Η διάκριση έχει σημασία: η μετακίνηση ενός αντικειμένου δεν προϋποθέτει ότι το ρομπότ θα το κρατά ολόκληρο στον αέρα. Το σχήμα του και οι διαθέσιμες επιφάνειες μπορούν να γίνουν μέρος της λύσης.
Τι αλλάζει στη νέα επίδειξη
Στην ενημέρωση της 27ης Οκτωβρίου 2026, το RAI Institute παρουσιάζει ένα σύστημα που λειτουργεί με τις κάμερες βάθους του Spot και υπολογιστή Mac Mini πάνω στο ρομπότ. Ο εξωτερικός εξοπλισμός παρακολούθησης και υπολογισμού της προηγούμενης διάταξης δεν είναι πλέον απαραίτητος.
Ο χειριστής ορίζει έναν προορισμό και το σύστημα συνδυάζει δεξιότητες για να ορθώσει, να κυλήσει και να σύρει το ελαστικό. Η ομάδα αναφέρει δοκιμές σε τέσσερις χώρους, μεταξύ των οποίων γήπεδο μπάσκετ, skatepark και γκαράζ. Η ανακοίνωση του RAI Institute περιγράφει τη νέα υλοποίηση.
Αυτό αλλάζει το πρακτικό ερώτημα. Μια εγκατάσταση που χρειάζεται ειδικές κάμερες γύρω από κάθε χώρο εργασίας απαιτεί προετοιμασία και υποδομές. Η μεταφορά της αντίληψης και του υπολογισμού πάνω στο ρομπότ περιορίζει αυτή την εξάρτηση.
Δεν καταργεί, βέβαια, την ανάγκη οριοθέτησης της εργασίας. Άλλο να δίνεται ένας συγκεκριμένος στόχος σε μια εκπαιδευμένη ακολουθία και άλλο να αναλαμβάνει το ρομπότ οποιαδήποτε εργασία συναντήσει.
Η κίνηση και ο χειρισμός πρέπει να συνεργάζονται
Το προηγούμενο σύστημα χώριζε τον έλεγχο σε επίπεδα. Ένας μηχανισμός αναλάμβανε τη βάδιση και την ισορροπία, ενώ άλλοι επέλεγαν τις κινήσεις χειρισμού. Για ορισμένες εργασίες, ο υπολογιστής προσομοίωνε διαφορετικές πιθανές εξελίξεις πριν επιλέξει ενέργεια. Για την κύλιση αξιοποιούνταν ενισχυτική μάθηση. Η διάρθρωση αυτή περιγράφεται στην παρουσίαση του 2025.
Η λογική θυμίζει την κατανομή μιας σύνθετης δουλειάς σε μικρότερα προβλήματα. Το σύστημα που αποφασίζει προς τα πού πρέπει να κινηθεί ένα αντικείμενο δεν χρειάζεται να υπολογίζει από την αρχή κάθε λεπτομέρεια της στήριξης των ποδιών.
Οι διαχωρισμοί, ωστόσο, πρέπει να λειτουργούν χωρίς να δημιουργούν κενά. Αν το αντικείμενο πέσει, η συνέχιση της προηγούμενης κίνησης μπορεί να μην έχει πλέον νόημα. Χρειάζεται αλλαγή συμπεριφοράς.
Γι’ αυτό μια δοκιμή με απρόβλεπτη παρέμβαση είναι περισσότερο αποκαλυπτική από μια ομαλή διαδρομή. Δείχνει αν το σύστημα διαθέτει τρόπο επιστροφής στην εργασία όταν οι συνθήκες αλλάξουν.
Η κάμερα δεν προσφέρει την τέλεια γνώση μιας προσομοίωσης
Σε μια προσομοίωση, το λογισμικό μπορεί να γνωρίζει με ακρίβεια τη θέση του αντικειμένου. Στην πραγματικότητα, οι αισθητήρες παρέχουν ατελείς παρατηρήσεις. Ένας βραχίονας μπορεί να κρύψει τον στόχο και μια αλλαγή γωνίας να δυσκολέψει την εκτίμησή του.
Η ομάδα ονομάζει τη νέα μέθοδο εκπαίδευσης Crossfade RL. Η βασική ιδέα είναι να αντικαθιστά σταδιακά την ακριβή πληροφορία της προσομοίωσης με οπτικές παρατηρήσεις, ενώ συνεχίζεται η ενισχυτική μάθηση. RAI Institute
Αυτό αναδεικνύει μια ουσιαστική διαφορά ανάμεσα στο να γνωρίζει ένα σύστημα ποια κίνηση είναι κατάλληλη και στο να μπορεί να την επιλέξει με όσα πραγματικά βλέπει. Η αντίληψη δεν είναι απλώς μια κάμερα που προστίθεται στο τέλος. Επηρεάζει τις ίδιες τις συνθήκες μέσα στις οποίες πρέπει να λειτουργήσει ο έλεγχος.
Το σημείο όπου η αυτονομία σκοντάφτει
Το IEEE Spectrum επισημαίνει και μια αδυναμία που περιγράφουν οι ερευνητές: το σύστημα μπορεί να εκλάβει άλλο αντικείμενο, ακόμη και έναν διερχόμενο άνθρωπο, ως τον στόχο του στις εικόνες βάθους. Σε ορισμένες δοκιμές εγκατέλειψε το ελαστικό και στράφηκε αλλού. IEEE Spectrum
Οι δοκιμές της νέας υλοποίησης περιορίστηκαν σε ένα ελαστικό και επίπεδο έδαφος. Η ομάδα αναγνωρίζει ως επόμενες προκλήσεις τα πολλαπλά αντικείμενα, το δυσκολότερο έδαφος και τα εμπόδια. RAI Institute
Επομένως, η παρουσίαση δεν τεκμηριώνει έναν γενικό αυτόνομο εργάτη. Πρόκειται για τεχνική ανακοίνωση και επίδειξη της ερευνητικής ομάδας, όχι για ανεξάρτητη πιστοποίηση απόδοσης. Η δημοσιογραφική κάλυψη επιβεβαιώνει ότι η εργασία παρουσιάστηκε· δεν υποκαθιστά επαναλαμβανόμενες δοκιμές από τρίτους.
Η ασφάλεια χρειάζεται επίσης ξεχωριστή αξιολόγηση. Στην επίσημη τεκμηρίωση του Spot Arm, η Boston Dynamics διευκρινίζει ότι ο βραχίονας δεν διαθέτει από μόνος του αποφυγή εμποδίων. Αυτό αφορά την πλατφόρμα και δεν αποτελεί αξιολόγηση του πειραματικού λογισμικού, αλλά δείχνει γιατί δεν πρέπει να θεωρούμε αυτονόητη την ασφαλή συνύπαρξη με ανθρώπους. Τεκμηρίωση Boston Dynamics
Από την επιτυχημένη κίνηση στην αξιόπιστη εργασία
Η Boston Dynamics περιγράφει το Spot ως πλατφόρμα που μπορεί να εξοπλιστεί για διαφορετικές εφαρμογές, όπως επιθεωρήσεις και συλλογή δεδομένων. Ο φυσικός χειρισμός προσθέτει ένα διαφορετικό επίπεδο απαιτήσεων: το ρομπότ πρέπει να επηρεάζει το περιβάλλον χωρίς να χάνει τον έλεγχο της αλληλεπίδρασης. Επίσημη παρουσίαση του Spot
Για μια επιχείρηση, το κρίσιμο μέτρο δεν θα ήταν μόνο αν μια κίνηση πέτυχε. Θα ήταν πόσο συχνά αποτυγχάνει, πόση ανθρώπινη παρέμβαση χρειάζεται και τι συμβαίνει όταν ο στόχος δεν αναγνωρίζεται σωστά.
Η νέα επίδειξη έχει αξία επειδή αφαιρεί μέρος της εργαστηριακής υποδομής και δοκιμάζει την εργασία έξω από αυτή. Το επόμενο βήμα είναι πιο απαιτητικό: να διατηρηθεί η ίδια λειτουργικότητα όταν αλλάζουν τα αντικείμενα, οι επιφάνειες και οι περισπασμοί. Εκεί θα κριθεί αν η δεξιότητα μπορεί να μετατραπεί σε καθημερινή υπηρεσία.
Πηγές
- IEEE Spectrum — Video Friday: Spot Plays to Show Its Whole-Body Manipulation.
- RAI Institute — Whole-Body Manipulation Outside the Lab, 27 Οκτωβρίου 2026.
- RAI Institute — Combining Sampling and Learning for Dynamic Whole-Body Manipulation, 14 Οκτωβρίου 2025.
- Boston Dynamics — About the Spot Robot.
- Boston Dynamics — Spot SDK: Arm concepts and safety notes.