Ο Atlas απέκτησε τροχούς: Τι δοκιμάζει η Boston Dynamics με το ανθρωποειδές ρομπότ της
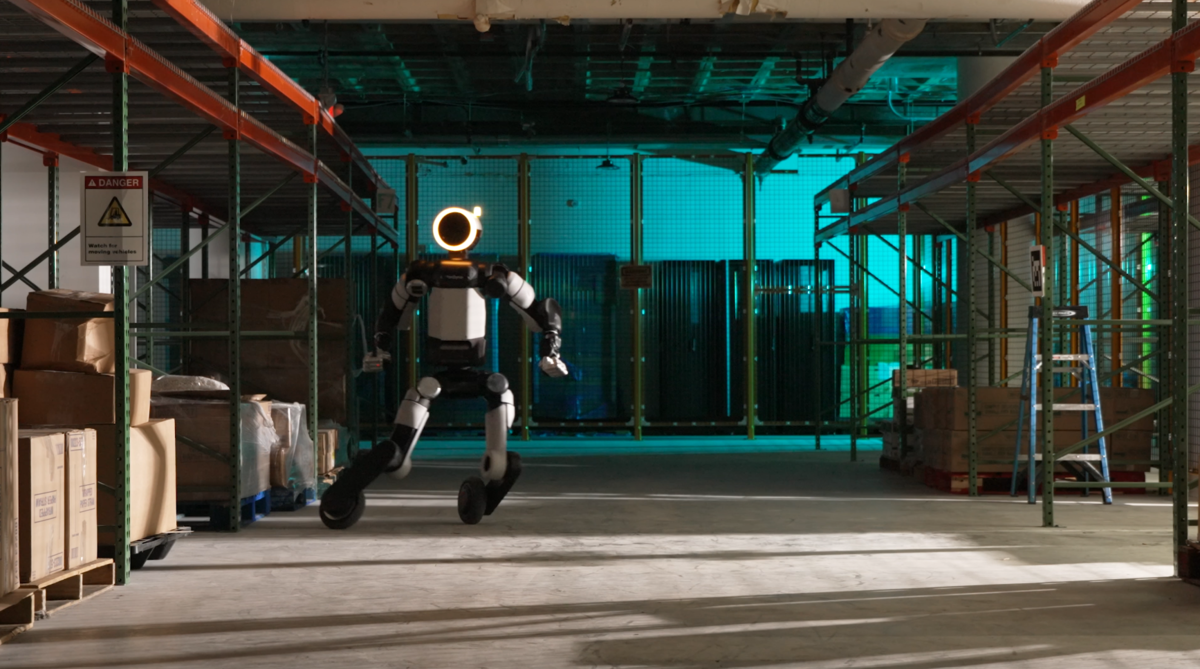
Ο Atlas κινείται πλαγίως, αλλάζει κατεύθυνση και εκτελεί άλμα με περιστροφή 360 μοιρών. Αυτή τη φορά, όμως, προσγειώνεται σε τροχούς. Η Boston Dynamics αντικατέστησε τα πέλματα του ανθρωποειδούς της, δημιουργώντας μια ασυνήθιστη πλατφόρμα δοκιμών για τους κινητήρες και το λογισμικό που συντονίζει τις κινήσεις του.
Το βίντεο, που δημοσιεύτηκε στις 9 Νοεμβρίου, παρουσιάζει επίσης το ρομπότ να ισορροπεί στον έναν τροχό και να σηκώνεται από το έδαφος. Όπως αναφέρει η Seoul Economic Daily, πρόκειται για ερευνητική διαμόρφωση, χωρίς ανακοινωμένο σχέδιο εμπορικής διάθεσης αυτής της εκδοχής. Πηγή: Seoul Economic Daily.
Η εικόνα τραβά αμέσως την προσοχή. Το ουσιαστικό ερώτημα, όμως, βρίσκεται κάτω από το περίβλημα: πόσο καλά συνεργάζεται ένας ελεγκτής που εκπαιδεύτηκε σε υπολογιστή με πραγματικούς κινητήρες, όταν αυτοί πλησιάζουν τα όρια λειτουργίας τους;
Γιατί οι μηχανικοί επέλεξαν τροχούς
Η κύλιση προσφέρει έναν ιδιαίτερο τρόπο καταπόνησης των κινητήρων. Εκκινήσεις, αλλαγές κατεύθυνσης και σταματήματα απαιτούν διαφορετικούς συνδυασμούς ταχύτητας και ροπής, ενώ το σύστημα εξακολουθεί να υποστηρίζει το βάρος του ρομπότ.
Η μετατροπή, σύμφωνα με τον μηχανικό ελέγχου Xiaoyu «Andy» Wu, έγινε με ειδικό προσαρμογέα που συνδέει έναν εμπορικά διαθέσιμο τροχό πατινιού στον υπάρχοντα ενεργοποιητή του αστραγάλου. Στο λογισμικό, ο τροχός αναπαρίσταται ως άρθρωση που μπορεί να περιστρέφεται συνεχώς. Πηγή: Boston Dynamics.
Αυτό επιτρέπει στους μηχανικούς να αλλάξουν τον τρόπο επαφής με το έδαφος, διατηρώντας μεγάλο μέρος της υπάρχουσας πλατφόρμας. Το πείραμα γίνεται έτσι χρήσιμο και για ερωτήματα που ξεπερνούν τους ίδιους τους τροχούς.
Ένα ανθρωποειδές πρέπει να συντονίζει πολλά κινούμενα μέρη. Όταν μετακινείται το κάτω μέρος του σώματος, η θέση του κορμού και των άκρων επηρεάζει την ισορροπία. Μια επιτυχημένη κίνηση προϋποθέτει ότι οι επιμέρους εντολές συνθέτουν μια λειτουργική συνολική συμπεριφορά.
Τι σημαίνει «έλεγχος ολόκληρου του σώματος»
Ο όρος whole-body control περιγράφει ακριβώς αυτή τη συντονισμένη διαχείριση. Αντί να αντιμετωπίζονται τα χέρια, τα πόδια και ο κορμός ως απομονωμένοι μηχανισμοί, η κίνηση σχεδιάζεται με βάση το συνολικό σώμα και τις αλληλεπιδράσεις του με το περιβάλλον.
Η ίδια λογική εμφανίζεται σε προηγούμενες δοκιμές του Atlas με μεταφορά φορτίων. Η Boston Dynamics έχει περιγράψει πώς εκπαιδεύει το ρομπότ να σηκώνει ένα μικρό ψυγείο, αξιοποιώντας τον κορμό και τα άκρα του και προσαρμόζοντας τη συμπεριφορά του σε διαφορετικά βάρη, θέσεις και συνθήκες πρόσφυσης. Πηγή: Boston Dynamics — Training a Humanoid Robot for Hard Work.
Η σύνδεση με την εργασία είναι άμεση. Ένα αντικείμενο δεν αποκτά πάντα την ίδια θέση ανάμεσα στα χέρια του ρομπότ. Το βάρος του μπορεί να διαφέρει, ενώ η επαφή με το δάπεδο ή με το ίδιο το φορτίο μεταβάλλεται.
Γι’ αυτό η αξιολόγηση μιας κίνησης χρειάζεται να εξετάζει περισσότερα από την τελική στάση. Σημασία έχει και ο τρόπος με τον οποίο το σύστημα αντιδρά όταν οι συνθήκες αποκλίνουν από εκείνες της εκπαίδευσης.
Η προσομοίωση πρέπει να περιγράφει σωστά το πραγματικό ρομπότ
Στην ενισχυτική μάθηση, η εκπαίδευση οργανώνεται γύρω από έναν στόχο και κριτήρια επιβράβευσης. Μέσα από επαναλαμβανόμενες δοκιμές, το σύστημα διαμορφώνει μια πολιτική ελέγχου: έναν μηχανισμό που αντιστοιχίζει την κατάσταση που αντιλαμβάνεται σε ενέργειες.
Η Boston Dynamics έχει περιγράψει μια διαδικασία στην οποία συμπεριφορές εκπαιδεύονται σε προσομοίωση, δοκιμάζονται στο πραγματικό μηχάνημα και στη συνέχεια αναθεωρούνται με βάση τις μετρήσεις. Επισημαίνει επίσης ότι τριβές, καθυστερήσεις και θόρυβος αισθητήρων μπορούν να δημιουργήσουν αποκλίσεις ανάμεσα στο ψηφιακό και στο φυσικό περιβάλλον. Πηγή: Boston Dynamics.
Αυτή η απόκλιση είναι γνωστή ως sim-to-real gap. Ένα λογισμικό μπορεί να αποδίδει εξαιρετικά σε ένα ψηφιακό μοντέλο και να αποτυγχάνει στο πραγματικό ρομπότ, αν έχει εκπαιδευτεί με μη ρεαλιστικές παραδοχές.
Η προσομοίωση της ρομποτικής, άλλωστε, περιλαμβάνει πολύ περισσότερα από μια κινούμενη τρισδιάστατη εικόνα. Εργαλεία όπως το MuJoCo υπολογίζουν τη δυναμική αρθρωτών σωμάτων, ενεργοποιητών και επαφών με το περιβάλλον. Η ποιότητα αυτών των μοντέλων επηρεάζει το πόσο χρήσιμη είναι η εκπαίδευση που βασίζεται σε αυτά. Πηγή: τεκμηρίωση MuJoCo.
Σκεφτείτε, για παράδειγμα, έναν εικονικό κινητήρα που ανταποκρίνεται γρηγορότερα από τον πραγματικό. Ο ελεγκτής μπορεί να βασιστεί σε αυτή την απόκριση για να διορθώσει μια αστάθεια. Όταν η ίδια εντολή μεταφερθεί στο μηχάνημα, η διόρθωση ενδέχεται να έρθει αργά. Το παράδειγμα εξηγεί γιατί η ακρίβεια του μοντέλου αποτελεί μέρος του ελέγχου κίνησης.
Το άλμα των 360 μοιρών έχει συγκεκριμένη αφετηρία
Σύμφωνα με την τεχνική περιγραφή της Boston Dynamics, το περιστροφικό άλμα βασίστηκε σε καταγραφή ανθρώπινης κίνησης και σε εκπαίδευση για την παρακολούθηση της αντίστοιχης τροχιάς. Ο Wu αναφέρει ότι πέτυχε στην πρώτη προσπάθεια.
Η εταιρεία περιγράφει επίσης ότι, στις πλάγιες μετακινήσεις, η εκπαίδευση αξιοποίησε την κύλιση των τροχών. Οι μηχανικοί είχαν καθορίσει το πλαίσιο της άσκησης, αλλά δεν χρειάστηκε να περιγράψουν χειροκίνητα κάθε επιμέρους κίνηση. Πηγή: Boston Dynamics.
Η διάκριση έχει σημασία για την ανάγνωση της επίδειξης. Η παραγωγή μιας προσαρμοσμένης κινητικής συμπεριφοράς μέσα σε συγκεκριμένη διαδικασία εκπαίδευσης δεν αποδεικνύει γενική κατανόηση του περιβάλλοντος.
Αντίστοιχα, η αναφορά σε επιτυχία με την πρώτη προσπάθεια αφορά τον συγκεκριμένο ισχυρισμό της ομάδας. Δεν παρέχει ποσοστό αξιοπιστίας για όλες τις κινήσεις, επιφάνειες ή συνθήκες λειτουργίας.
Τι δείχνει η επίδειξη και τι μένει να μετρηθεί
Το υλικό παρουσιάζει ένα ενδιαφέρον αποτέλεσμα συντονισμού και μεταφοράς εκπαίδευσης στο πραγματικό μηχάνημα. Δεν συνοδεύεται, όμως, στην εταιρική παρουσίαση από πλήρη στατιστική αξιολόγηση με αριθμό επαναλήψεων, κατανομή αποτυχιών και συγκριτικές μετρήσεις έναντι άλλων ελεγκτών.
Αυτά θα ήταν χρήσιμα για να αξιολογηθεί πόσο σταθερή είναι η επίδοση. Ένα βίντεο μπορεί να δείξει ότι μια κίνηση πραγματοποιήθηκε. Δεν απαντά από μόνο του πόσο συχνά πραγματοποιείται με επιτυχία ή τι συμβαίνει όταν αλλάξουν οι συνθήκες.
Για μια βιομηχανική εφαρμογή, η ουσιαστική δοκιμή περιλαμβάνει και λιγότερο θεαματικά ερωτήματα: πώς σταματά με ασφάλεια το ρομπότ, πώς αντιμετωπίζει μια αστοχία και πόσο προβλέψιμη παραμένει η συμπεριφορά του μετά από πολλές επαναλήψεις.
Η αξία του τροχοφόρου Atlas βρίσκεται στη δυνατότητα να διερευνηθούν τέτοιες αδυναμίες μέσα από ένα απαιτητικό πείραμα. Οι τροχοί προσφέρουν την εικόνα που ξεχωρίζει. Το χρήσιμο αποτέλεσμα θα είναι όσα μάθουν οι μηχανικοί για τη συνεργασία κινητήρων, προσομοίωσης και λογισμικού — και όσα από αυτά μεταφερθούν σε αξιόπιστη καθημερινή λειτουργία.
Πηγές
- Boston Dynamics — Atlas On a Roll: η επίσημη τεχνική περιγραφή του πειράματος
- Seoul Economic Daily — Boston Dynamics’ Atlas Swaps Feet for Wheels, Lands 360-Degree Spin, 10 Νοεμβρίου 2026
- Boston Dynamics — Training a Humanoid Robot for Hard Work
- MuJoCo — Επίσημη τεκμηρίωση του περιβάλλοντος προσομοίωσης