Ρομπότ παίζουν πινγκ πονγκ στη Σαγκάη. Τι κρύβεται πίσω από κάθε χτύπημα
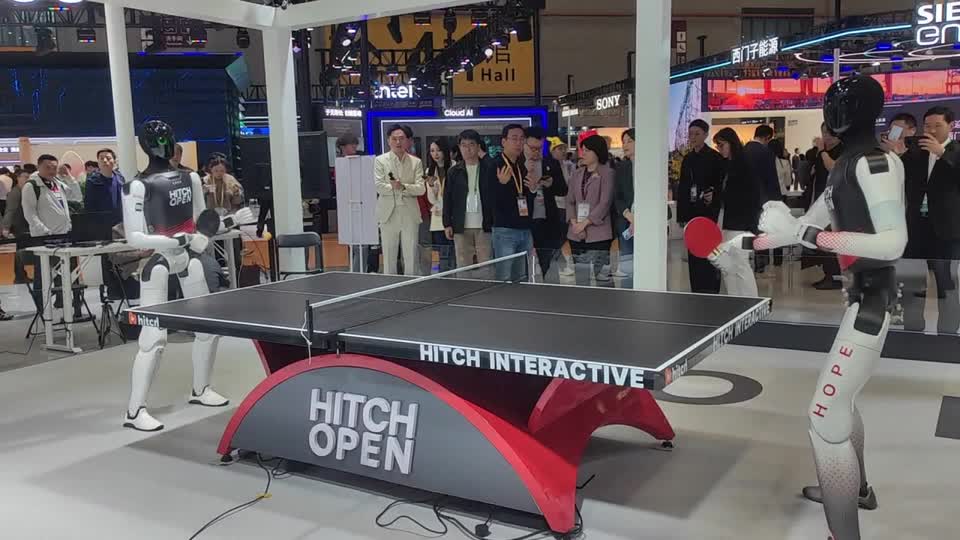
Η μπάλα περνά πάνω από το φιλέ και ένα ανθρωποειδές ρομπότ κινεί τη ρακέτα του για να την επιστρέψει. Απέναντι, ένα δεύτερο ετοιμάζεται για το επόμενο χτύπημα. Η σκηνή στη Διεθνή Έκθεση Εισαγωγών της Κίνας, στη Σαγκάη, μοιάζει με παιχνίδι. Για τους μηχανικούς, όμως, κάθε επιτυχημένη επιστροφή είναι μια μικρή δοκιμασία ολόκληρου του συστήματος.
Η επίδειξη στο περίπτερο της Hitch Open, για την οποία μεταδόθηκαν ρεπορτάζ στις 7 Νοεμβρίου, έφερε μπροστά στους επισκέπτες μια ιδιαίτερα απαιτητική πλευρά της ρομποτικής: μηχανές που πρέπει να αντιλαμβάνονται ένα γρήγορα μεταβαλλόμενο περιβάλλον και να δρουν πριν η ευκαιρία χαθεί. ΣΚΑΪ
Το ενδιαφέρον δεν βρίσκεται μόνο στην ανθρώπινη μορφή τους. Βρίσκεται στον συντονισμό ανάμεσα στην παρατήρηση της μπάλας, στην πρόβλεψη της τροχιάς της και στην κίνηση του σώματος. Μια καλή πρόβλεψη δεν αρκεί, αν η ρακέτα φτάσει καθυστερημένα. Ούτε ένα γρήγορο χτύπημα έχει αξία, αν αποσταθεροποιήσει το ρομπότ.
Γιατί το πινγκ πονγκ δυσκολεύει τόσο τις μηχανές
Σε πολλές βιομηχανικές εφαρμογές, ένα ρομπότ επαναλαμβάνει κινήσεις σε ελεγχόμενες συνθήκες. Τα αντικείμενα βρίσκονται σε γνωστές θέσεις και η διαδικασία οργανώνεται γύρω από τη λειτουργία του.
Στο πινγκ πονγκ, η κατάσταση αλλάζει μετά από κάθε χτύπημα. Η μηχανή χρειάζεται να εκτιμήσει πού θα βρεθεί η μπάλα όταν θα μπορεί να την προσεγγίσει η ρακέτα. Στη συνέχεια πρέπει να επιλέξει χρόνο επαφής, θέση και ταχύτητα χτυπήματος.
Αυτή η αλληλουχία αποτυπώνεται και στην ερευνητική εργασία HITTER, η οποία περιγράφει ένα ανθρωποειδές σύστημα με ξεχωριστό μηχανισμό σχεδιασμού της τροχιάς και ελεγκτή κίνησης ολόκληρου του σώματος. Ο πρώτος προσδιορίζει το επιθυμητό χτύπημα· ο δεύτερος συντονίζει χέρια και πόδια για να το εκτελέσει διατηρώντας τη σταθερότητα. HITTER — προδημοσίευση στο arXiv
Το άθλημα προσφέρει έτσι έναν κατανοητό τρόπο να δοκιμαστεί κάτι δύσκολο: η σύνδεση αντίληψης και δράσης υπό αυστηρή χρονική πίεση. Το αποτέλεσμα φαίνεται αμέσως. Η μπάλα είτε επιστρέφει στο τραπέζι είτε όχι.
Τι σημαίνουν τα 0,3 δευτερόλεπτα
Στην κάλυψη της επίδειξης γίνεται λόγος για περίπου 0,3 δευτερόλεπτα μέσα στα οποία πρέπει να ολοκληρωθούν η αντίληψη της επερχόμενης μπάλας, η πρόβλεψη, η απόφαση και η κίνηση επιστροφής, με διατήρηση της ισορροπίας. Πρόκειται για χρονικό περιθώριο που περιγράφουν οι εκπρόσωποι της τεχνολογίας, όχι για ανεξάρτητα πιστοποιημένη μέτρηση της συνολικής απόδοσης. Ρεπορτάζ της Labour Daily
Ο αριθμός δεν σημαίνει ότι ένα ρομπότ ολοκληρώνει ολόκληρη παρτίδα σε κλάσμα του δευτερολέπτου. Ούτε περιγράφει από μόνος του πόσο καλά παίζει.
Ένα σύστημα μπορεί να αντιδρά γρήγορα και να επιλέγει λάθος σημείο επαφής. Μπορεί επίσης να επιστρέφει μια σχετικά προβλέψιμη μπάλα, αλλά να δυσκολεύεται όταν αλλάξει σημαντικά η κατεύθυνση ή ο τρόπος που αυτή αναπηδά.
Η πραγματική αξιολόγηση χρειάζεται περισσότερα στοιχεία: ποσοστό επιτυχημένων επιστροφών, διαφορετικά είδη χτυπημάτων, διάρκεια λειτουργίας και συμπεριφορά μετά από μια αποτυχία. Η ταχύτητα είναι απαραίτητη, αλλά αποτελεί μόνο ένα μέρος της εικόνας.
Η πλατφόρμα πίσω από την επίδειξη
Η Hitch Open αναπτύσσει το HOPE, το Hitch Open Ping-Pong Embodied AI Challenge. Η διοργάνωση παρουσιάζει το πινγκ πονγκ ως πεδίο δοκιμών για ανθρωποειδή που ολοκληρώνουν αυτόνομα τον κύκλο παρατήρησης, πρόβλεψης, σχεδιασμού και χτυπήματος.
Σύμφωνα με τους διοργανωτές, το ζητούμενο είναι παιχνίδι χωρίς τηλεχειρισμό ή προκαθορισμένο σενάριο κινήσεων. Αυτή είναι η περιγραφή της πλατφόρμας και των στόχων της· δεν υποκαθιστά έναν ανεξάρτητο έλεγχο κάθε δημόσιας επίδειξης. Hitch Open
Το δημόσιο αποθετήριο λογισμικού του HOPE δίνει πιο συγκεκριμένη εικόνα. Περιγράφει υποστήριξη για το ανθρωποειδές AgiBot A3, εργαλεία προσομοίωσης και μηχανισμούς σύνδεσης με συστήματα οπτικής καταγραφής κίνησης. HOPE — τεχνική τεκμηρίωση
Η δημοσιοποίηση τέτοιων εργαλείων έχει πρακτική σημασία. Επιτρέπει σε άλλες ομάδες να εξετάσουν την αρχιτεκτονική και να εργαστούν πάνω σε κοινή βάση, αντί να περιορίζονται στην παρακολούθηση ενός βίντεο. Δεν εγγυάται, βέβαια, ότι κάθε αποτέλεσμα θα αναπαραχθεί εύκολα σε διαφορετικό εργαστήριο.
Αυτόνομη απόφαση δεν σημαίνει απουσία εξωτερικού εξοπλισμού
Μια κρίσιμη λεπτομέρεια συχνά χάνεται όταν βλέπουμε ένα ανθρωποειδές να κινείται: οι πληροφορίες που χρησιμοποιεί μπορεί να προέρχονται και από υποδομή εγκατεστημένη γύρω του.
Η τεκμηρίωση του HOPE προβλέπει συνδέσεις με συστήματα καταγραφής κίνησης OptiTrack και Chingmu. Αυτά παρέχουν δεδομένα θέσης που αξιοποιούνται από το υπόλοιπο σύστημα ελέγχου. Συνεπώς, η αυτόνομη επιλογή μιας κίνησης δεν συνεπάγεται ότι όλη η αντίληψη γίνεται αποκλειστικά από αισθητήρες πάνω στο σώμα του ρομπότ. Τεκμηρίωση HOPE
Η διάκριση δεν μειώνει την αξία του εγχειρήματος. Δείχνει όμως γιατί ένα ρομπότ που λειτουργεί σε κατάλληλα εξοπλισμένο τραπέζι δεν είναι αυτομάτως έτοιμο να μεταφερθεί σε οποιοδήποτε γυμναστήριο.
Για να κριθεί μια συγκεκριμένη εγκατάσταση, χρειάζεται να γνωρίζουμε ποιοι αισθητήρες χρησιμοποιούνται, πού εκτελούνται οι υπολογισμοί και πόση προετοιμασία απαιτείται. Αυτές οι πληροφορίες είναι πιο χρήσιμες από τον γενικό χαρακτηρισμό «έξυπνο ρομπότ».
Οι προηγούμενες έρευνες δείχνουν πώς μετριέται η πρόοδος
Το ρομποτικό πινγκ πονγκ έχει ήδη δώσει παραδείγματα πιο συστηματικής αξιολόγησης.
Στην εργασία που παρουσίασε η Google DeepMind το 2024, ένα διαφορετικό ρομποτικό σύστημα εξετάστηκε σε 29 αγώνες απέναντι σε ανθρώπους και κέρδισε τους 13. Κέρδισε όλους τους αρχάριους αντιπάλους, αλλά έχασε όλους τους αγώνες απέναντι στους πιο προχωρημένους παίκτες. Οι συγγραφείς περιέγραψαν την επίδοση ως ερασιτεχνικού ανθρώπινου επιπέδου. Ερευνητική εργασία της DeepMind
Αυτή η κατανομή αποτελεσμάτων λέει περισσότερα από μια μεμονωμένη επιτυχημένη ανταλλαγή. Δείχνει τόσο την ικανότητα όσο και το όριό της.
Η προδημοσίευση HITTER του 2025, από την άλλη, αναφέρει έως 106 διαδοχικά χτυπήματα με άνθρωπο και συνεχόμενες ανταλλαγές με άλλο ανθρωποειδές. Πρόκειται για αποτέλεσμα διαφορετικού ερευνητικού συστήματος, όχι για μέτρηση που πρέπει να αποδοθεί στην επίδειξη της Σαγκάης. HITTER
Η διατήρηση μιας ανταλλαγής και η νίκη σε ανταγωνιστικό αγώνα είναι διαφορετικές δοκιμασίες. Στην πρώτη, οι παίκτες μπορούν να διευκολύνουν τη συνέχεια. Στη δεύτερη, ο αντίπαλος επιδιώκει ακριβώς το λάθος.
Από το τραπέζι στις πραγματικές εφαρμογές
Η αξία αυτής της έρευνας δεν περιορίζεται στην κατασκευή ρομποτικών συμπαικτών. Αφορά μεθόδους για γρήγορο συντονισμό αισθητήρων και κίνησης, καθώς και για έλεγχο σώματος σε δυναμικές συνθήκες.
Αυτές οι κατευθύνσεις ενδιαφέρουν τη ρομποτική ευρύτερα. Η μεταφορά τους, όμως, σε αποθήκες, εργοστάσια ή χώρους με ανθρώπους χρειάζεται ξεχωριστές δοκιμές. Ένα καλά ορισμένο παιχνίδι δεν καλύπτει την ποικιλία αντικειμένων, εμποδίων και απρόβλεπτων συμβάντων ενός πραγματικού χώρου εργασίας.
Στη Σαγκάη, οι επισκέπτες είδαν μια πειστική εικόνα προόδου στον συντονισμό γρήγορων κινήσεων. Το επόμενο ουσιαστικό βήμα θα είναι να συνοδεύονται τέτοιες εικόνες από συγκρίσιμα αποτελέσματα: τι πετυχαίνει κάθε σύστημα, πόσο συχνά αποτυγχάνει και υπό ποιες συνθήκες.
Ένα ρομπότ που επιστρέφει την μπάλα έχει ήδη λύσει ένα δύσκολο πρόβλημα. Το πόσα ακόμη μπορεί να λύσει παραμένει ζήτημα μετρήσεων, όχι εντυπώσεων.
Πηγές
- ΣΚΑΪ — Κίνα: Ανθρωποειδή ρομπότ παίζουν πινγκ πονγκ σε 0,3 δευτερόλεπτα
- Labour Daily — Ρεπορτάζ από την επίδειξη ρομποτικού πινγκ πονγκ στη CIIE
- Hitch Open — Επίσημη παρουσίαση της πλατφόρμας
- HOPE — Δημόσιο αποθετήριο λογισμικού και τεχνική τεκμηρίωση
- Achieving Human Level Competitive Robot Table Tennis — Ερευνητική εργασία στο arXiv
- HITTER: A HumanoId Table TEnnis Robot via Hierarchical Planning and Learning — Προδημοσίευση στο arXiv