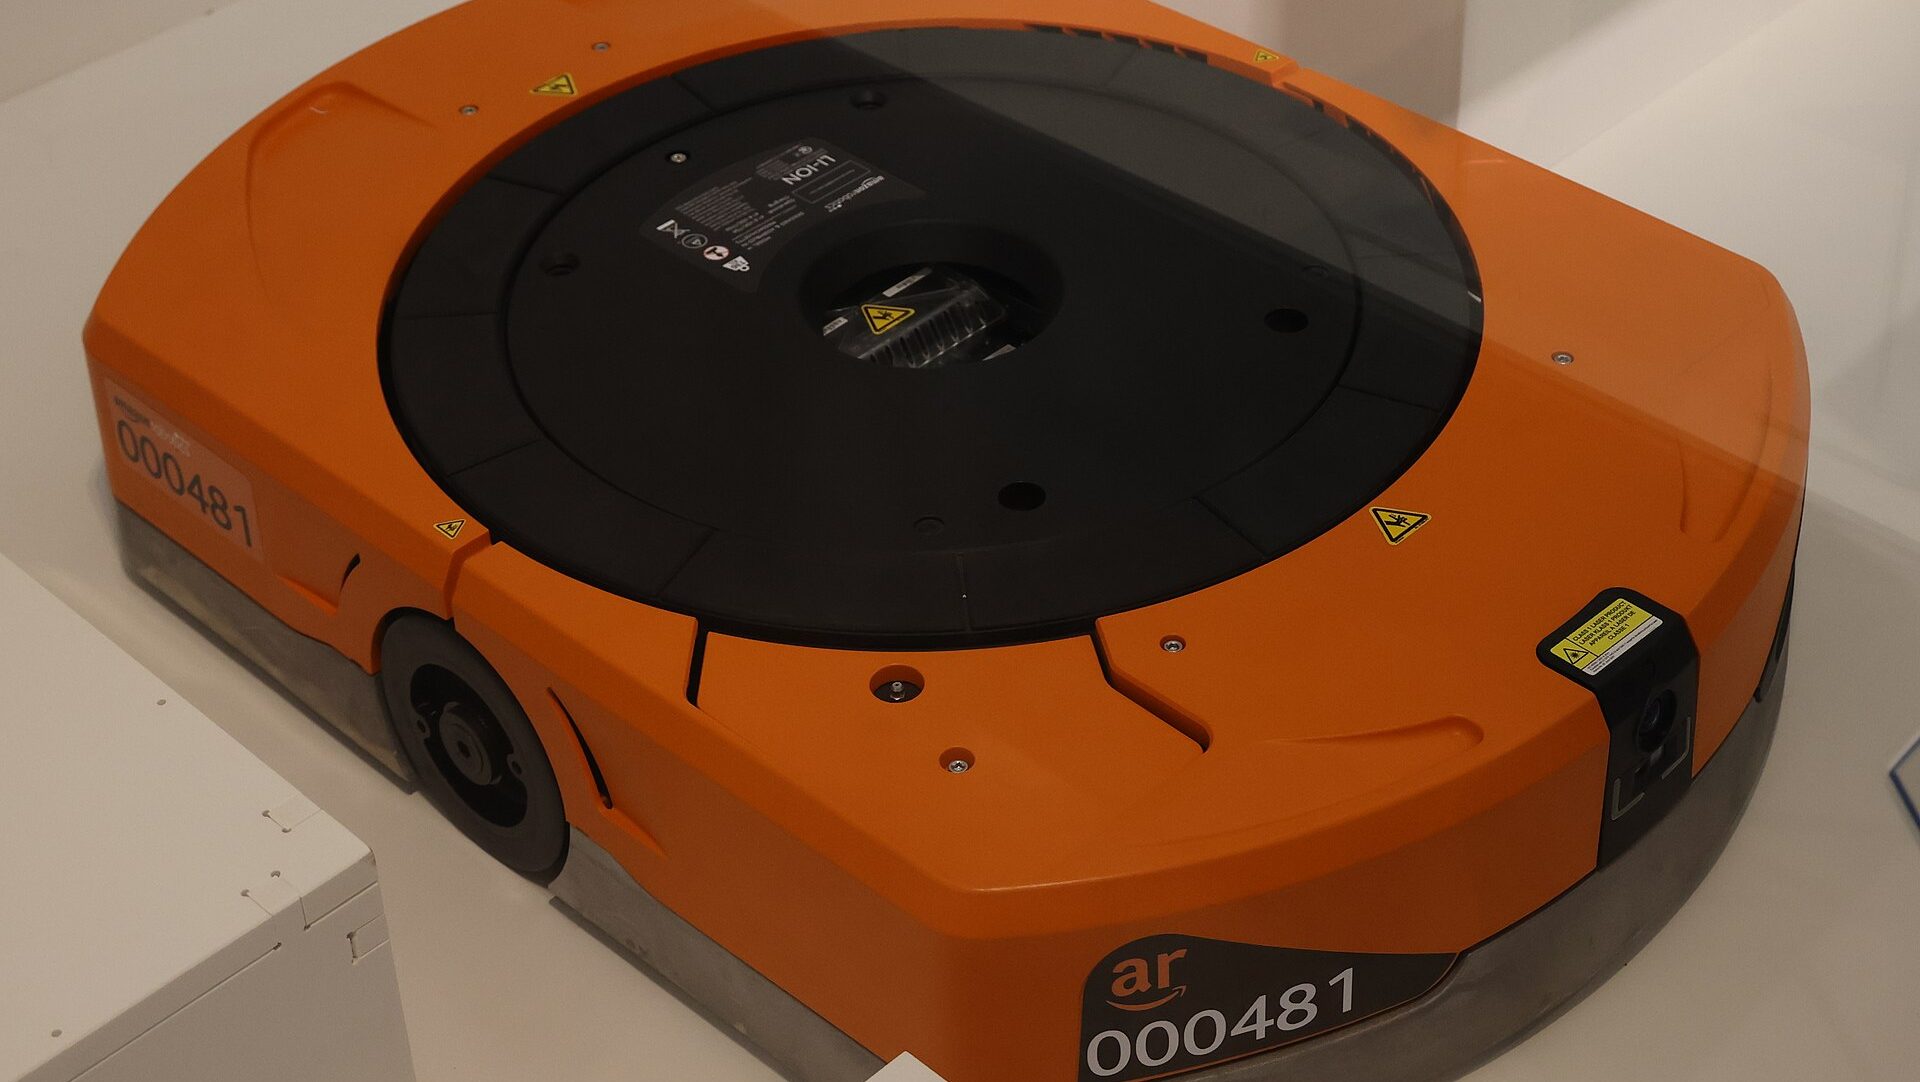
Ρομπότ αποθήκης: Πώς βρίσκουν τον δρόμο τους ανάμεσα σε ράφια και ανθρώπους
Μια παλέτα έχει μείνει στη μέση του διαδρόμου. Για έναν εργαζόμενο που μεταφέρει ένα καρότσι, η απόφαση είναι συνήθως απλή: σταματά, ελέγχει τον χώρο και αναζητά πέρασμα. Για ένα ρομπότ αποθήκης, η ίδια στιγμή απαιτεί μια αλληλουχία υπολογισμών. Πού ακριβώς βρίσκεται; Πόσο χώρο καταλαμβάνει το εμπόδιο; Υπάρχει άλλη διαδρομή; Και ποιος κινείται ήδη προς τα εκεί;
Η εικόνα ενός μικρού οχήματος που μεταφέρει κιβώτια κρύβει περισσότερη τεχνολογία απ’ όση υποδηλώνει το μέγεθός του. Πίσω από την κίνηση βρίσκονται συστήματα εντοπισμού θέσης, σχεδιασμού διαδρομής, ελέγχου και συντονισμού.
Το ενδιαφέρον δεν είναι μόνο ότι ένα ρομπότ μπορεί να φτάσει από ένα σημείο σε ένα άλλο. Είναι αν μπορεί να το κάνει αξιόπιστα όταν η αποθήκη λειτουργεί κανονικά: με προσωπικό, παραγγελίες, προσωρινά εμπόδια και άλλα οχήματα.
Δεν λειτουργούν όλα τα ρομπότ αποθήκης με τον ίδιο τρόπο
Στη σχετική αγορά συναντάμε συχνά δύο συντομογραφίες: AGV και AMR. Η πρώτη συνδέεται παραδοσιακά με οχήματα που ακολουθούν προκαθορισμένες διαδρομές ή εξωτερική καθοδήγηση. Η δεύτερη χρησιμοποιείται συνήθως για κινητά ρομπότ με μεγαλύτερη δυνατότητα αυτόνομης πλοήγησης.
Η διάκριση δεν είναι πάντοτε τόσο καθαρή όσο παρουσιάζεται στα εμπορικά φυλλάδια. Η Διεθνής Ομοσπονδία Ρομποτικής επισημαίνει στη μεθοδολογία του World Robotics 2025 ότι ο όρος AMR αποτελεί εμπορική ορολογία και δεν ορίζεται στο ISO 8373:2021. Καλύπτει προϊόντα με διαφορετικές δυνατότητες. IFR: ορισμοί και μεθοδολογία για τα ρομπότ υπηρεσιών
Επομένως, η ουσιαστική ερώτηση είναι τι κάνει το συγκεκριμένο σύστημα όταν αλλάξει το περιβάλλον. Μπορεί να υπολογίσει άλλη διαδρομή; Χρειάζεται ενημέρωση του χάρτη; Σταματά και περιμένει παρέμβαση;
Η λέξη «αυτόνομο» δεν σημαίνει ότι το όχημα μπορεί να αντιμετωπίσει κάθε κατάσταση χωρίς ανθρώπινη βοήθεια.
Ο χάρτης και η θέση είναι διαφορετικά προβλήματα
Για να κινηθεί, ένα ρομπότ χρειάζεται μια αναπαράσταση του χώρου. Χρειάζεται επίσης να εκτιμά πού βρίσκεται μέσα σε αυτόν.
Η χαρτογράφηση καταγράφει το περιβάλλον. Ο εντοπισμός θέσης συσχετίζει τις τρέχουσες μετρήσεις των αισθητήρων με τον χάρτη. Σε ορισμένες προσεγγίσεις, οι δύο διαδικασίες γίνονται ταυτόχρονα: αυτή είναι η βασική ιδέα του SLAM, της ταυτόχρονης χαρτογράφησης και εντοπισμού θέσης.
Η τεκμηρίωση του Nav2, ενός ανοικτού συστήματος λογισμικού πλοήγησης, περιγράφει τόσο αυτή την προσέγγιση όσο και τον εντοπισμό σε υπάρχοντα χάρτη. Στα παραδείγματά της χρησιμοποιούνται δεδομένα από σαρωτή λέιζερ. Nav2: Mapping and Localization
Αυτό δεν σημαίνει ότι κάθε εμπορικό ρομπότ χρησιμοποιεί το ίδιο λογισμικό ή τους ίδιους αισθητήρες. Δείχνει, όμως, ένα θεμελιώδες πρόβλημα της πλοήγησης: η εντολή «πήγαινε στον σταθμό συσκευασίας» χρειάζεται πρώτα μια επαρκώς αξιόπιστη απάντηση στο «πού βρίσκομαι τώρα».
Γιατί χρειάζεται να υπολογίζει ξανά τη διαδρομή
Ένας αρχικός χάρτης μπορεί να περιλαμβάνει τοίχους, ράφια και διαδρόμους. Δεν γνωρίζει απαραίτητα ότι πριν από λίγα δευτερόλεπτα κάποιος άφησε ένα καρότσι μπροστά σε μια είσοδο.
Γι’ αυτό η πλοήγηση συνδυάζει τον ευρύτερο σχεδιασμό με την αντίδραση στο κοντινό περιβάλλον. Στο Nav2 χρησιμοποιούνται αναπαραστάσεις που αποδίδουν διαφορετικό «κόστος» διέλευσης στα σημεία του χώρου, λαμβάνοντας υπόψη εμπόδια και άλλους περιορισμούς. Πάνω σε αυτές υπολογίζονται διαδρομές και κινήσεις. Nav2: αναπαράσταση του περιβάλλοντος
Το «κόστος» εδώ δεν είναι χρηματικό. Εκφράζει πόσο κατάλληλο ή προβληματικό είναι ένα πέρασμα για το σύστημα πλοήγησης.
Στο παράδειγμα της παλέτας, μια διαφορετική διαδρομή μπορεί να είναι διαθέσιμη. Αν όμως ο διάδρομος είναι το μοναδικό πέρασμα, η σωστή συμπεριφορά ενδέχεται να είναι η αναμονή. Η αυτονομία περιλαμβάνει και την αναγνώριση ότι μια αποστολή δεν μπορεί να συνεχιστεί με τις παρούσες συνθήκες.
Όταν πολλά ρομπότ διεκδικούν τον ίδιο διάδρομο
Η αποφυγή ενός εμποδίου αφορά το μεμονωμένο όχημα. Η λειτουργία ενός στόλου δημιουργεί ένα επιπλέον πρόβλημα: πώς θα χρησιμοποιούν πολλά οχήματα τον ίδιο χώρο χωρίς να εμποδίζουν διαρκώς το ένα το άλλο;
Δύο ρομπότ μπορεί να έχουν υπολογίσει απολύτως λογικές διαδρομές, οι οποίες όμως συγκρούονται σε ένα στενό πέρασμα. Η επίλυση χρειάζεται συντονισμό πέρα από την τοπική αντίδραση των αισθητήρων.
Το Open-RMF είναι ένα παράδειγμα ανοικτού λογισμικού που υποστηρίζει τη συνεργασία διαφορετικών στόλων και τη διασύνδεσή τους με υποδομές, όπως πόρτες και ανελκυστήρες. Η τεκμηρίωσή του εξηγεί ότι οι δυνατότητες συντονισμού εξαρτώνται και από τις πληροφορίες και τις εντολές που υποστηρίζει κάθε συνδεδεμένος στόλος. Open-RMF, τεκμηρίωση διασύνδεσης στόλων
Άρα, η αγορά ρομπότ από διαφορετικούς προμηθευτές δεν εγγυάται ότι θα συνεννοούνται μεταξύ τους. Η συμβατότητα χρειάζεται τεχνική υλοποίηση και δοκιμές.
Η φόρτιση είναι μέρος του προγράμματος εργασίας
Ένα όχημα με χαμηλή μπαταρία δεν είναι απλώς ένα ρομπότ που σύντομα θα σταματήσει. Είναι ένας πόρος που πρέπει να αφαιρεθεί προσωρινά από τις διαθέσιμες αναθέσεις, χωρίς να αποδιοργανώσει τη ροή.
Η τεκμηρίωση των παραδειγμάτων του Open-RMF περιλαμβάνει τη φόρτιση της μπαταρίας στον σχεδιασμό εργασιών. Αυτό δείχνει γιατί η ενεργειακή διαχείριση και η ανάθεση αποστολών χρειάζεται να συνδέονται. Open-RMF: ανάθεση εργασιών και φόρτιση
Σε ένα υποθετικό κέντρο διανομής, αν αρκετά οχήματα χρειαστούν φόρτιση την ίδια ώρα, οι παραδόσεις προς έναν σταθμό μπορεί να αραιώσουν. Αν πάλι σταλούν όλα μαζί σε έναν περιορισμένο χώρο φόρτισης, μπορεί να δημιουργηθεί αναμονή.
Η αξιολόγηση ενός στόλου πρέπει επομένως να περιλαμβάνει ολόκληρη τη βάρδια, με τα διαλείμματα διαθεσιμότητας που απαιτεί η πραγματική λειτουργία.
Η αποφυγή εμποδίων δεν αρκεί για την ασφάλεια
Ένα ρομπότ που παρακάμπτει επιτυχώς ένα κιβώτιο σε μια επίδειξη δεν έχει αποδείξει ότι μπορεί να λειτουργεί με ασφάλεια σε κάθε αποθήκη.
Η ίδια η τεκμηρίωση του Nav2 διευκρινίζει ότι το υποσύστημα Collision Monitor, το οποίο μπορεί να προκαλεί επιβράδυνση ή διακοπή κίνησης, δεν παρέχει πιστοποιήσεις ασφάλειας σκληρού πραγματικού χρόνου. Η λειτουργία λογισμικού και η τεκμηρίωση ενός ολοκληρωμένου συστήματος ασφαλείας είναι διαφορετικά ζητήματα. Nav2: Collision Monitor
Το πρότυπο ISO 3691-4:2023 καλύπτει απαιτήσεις ασφάλειας για βιομηχανικά οχήματα χωρίς οδηγό και τα συστήματά τους. Στην περιγραφή του υπογραμμίζεται ότι οι συνθήκες της περιοχής λειτουργίας επηρεάζουν σημαντικά την ασφάλεια. ISO 3691-4:2023
Στην πράξη, χρειάζονται εξέταση τα περάσματα, οι διασταυρώσεις, οι ζώνες παραλαβής και οι αλληλεπιδράσεις με πεζούς και άλλα οχήματα. Το φορτίο που μεταφέρεται αποτελεί επίσης μέρος της πραγματικής εφαρμογής. Ο αισθητήρας είναι ένα συστατικό της λύσης, όχι ολόκληρη η λύση.
Λιγότερο περπάτημα, διαφορετικές απαιτήσεις για τον εργαζόμενο
Η μεταφορά υλικών από ρομπότ μπορεί να περιορίσει τις διαδρομές που εκτελεί το προσωπικό. Αυτό δεν απαντά από μόνο του στο πώς αλλάζει η καθημερινή εργασία.
Η EU-OSHA επισημαίνει, στην ανάλυσή της για το ηλεκτρονικό εμπόριο και την ημιαυτοματοποίηση, ότι η μείωση ορισμένων εργασιών μεταφοράς μπορεί να συνοδεύεται από περισσότερες επαναλαμβανόμενες κινήσεις στους σταθμούς χειρισμού προϊόντων. Αναδεικνύει επίσης τους κινδύνους από την πίεση να ακολουθεί ο εργαζόμενος τον ρυθμό των αυτοματοποιημένων συστημάτων. EU-OSHA: αυτοματοποίηση και συνθήκες εργασίας στο ηλεκτρονικό εμπόριο
Επομένως, μαζί με τον χρόνο μεταφοράς χρειάζεται να εξετάζονται η εργονομία του σταθμού, η εναλλαγή καθηκόντων και ο τρόπος αντιμετώπισης των εξαιρέσεων. Μια αποτελεσματική αποθήκη πρέπει να επιτρέπει στον άνθρωπο να σταματήσει και να λύσει ένα πρόβλημα, χωρίς η υπόλοιπη ροή να τον πιέζει να το παρακάμψει.
Η πραγματική δοκιμή γίνεται στην κανονική βάρδια
Το NIST έχει αναπτύξει ερευνητική μεθοδολογία για την περιγραφή των συνθηκών δοκιμών και της απόδοσης αυτόνομων οχημάτων εδάφους. Ο σκοπός είναι να μπορούν κατασκευαστές και χρήστες να συγκρίνουν αποτελέσματα με κοινές παραδοχές. NIST: μέτρηση απόδοσης αυτόνομων οχημάτων
Για μια αποθήκη, χρήσιμα ερωτήματα είναι πόσες μεταφορές ολοκληρώνονται, πόσο συχνά απαιτείται παρέμβαση και πώς αλλάζουν οι χρόνοι όταν αυξάνεται η κίνηση. Χρειάζεται επίσης να ελέγχεται αν η ταχύτερη μεταφορά ωφελεί τον επόμενο σταθμό ή απλώς συσσωρεύει προϊόντα μπροστά του.
Τα ρομπότ αποθήκης κάνουν ορατή μια ευρύτερη αλήθεια του αυτοματισμού: η αξία βρίσκεται στον συντονισμό. Η καλύτερη διαδρομή για ένα όχημα δεν είναι πάντα η καλύτερη επιλογή για ολόκληρη την εγκατάσταση. Όταν χάρτες, αναθέσεις, υποδομές και ανθρώπινη εργασία σχεδιαστούν μαζί, η αυτόνομη κίνηση μπορεί να μετατραπεί σε σταθερή καθημερινή λειτουργία.
Πηγές
- International Federation of Robotics — World Robotics 2025: Service Robots, Sources and Methods
- Nav2 — Mapping and Localization
- Nav2 — Environmental Representation
- Open-RMF — Επίσημη παρουσίαση του έργου
- Open-RMF — Τεκμηρίωση διασύνδεσης στόλων
- Open-RMF — Παραδείγματα ανάθεσης εργασιών και διαχείρισης φόρτισης
- Nav2 — Collision Monitor Node
- ISO — ISO 3691-4:2023: Driverless industrial trucks and their systems
- EU-OSHA / OSHwiki — The future of the (e)retail sector from an occupational safety and health point of view
- NIST — Information Model for A-UGV Performance Measurement Standard
Έλεγχος πηγών: 26 Σεπτεμβρίου 2026.