Ρομποτική αφή: Γιατί τα ρομπότ πρέπει να νιώθουν όσα πιάνουν
Ένα χάρτινο ποτήρι χρειάζεται αρκετή πίεση για να μη γλιστρήσει, αλλά όχι τόση ώστε να τσαλακωθεί. Ένα καλώδιο πρέπει μερικές φορές να κινείται ανάμεσα στα δάχτυλα, χωρίς να ξεφύγει. Για ένα ρομπότ, ακόμη και όταν αναγνωρίζει σωστά αυτά τα αντικείμενα, ο χειρισμός τους παραμένει ξεχωριστό πρόβλημα.
Η ρομποτική αφή επιχειρεί να καλύψει αυτό το κενό. Με αισθητήρες στις επιφάνειες επαφής, ένα μηχάνημα μπορεί να συλλέγει πληροφορίες για το πώς ακουμπά και συγκρατεί κάτι, αντί να βασίζεται αποκλειστικά στην εικόνα από μια κάμερα.
Η πρόκληση δεν περιορίζεται στην κατασκευή ενός ευαίσθητου αισθητήρα. Το ρομπότ πρέπει να ερμηνεύει τις μετρήσεις αρκετά γρήγορα ώστε να προσαρμόζει την κίνησή του όσο το αντικείμενο βρίσκεται ακόμη στα δάχτυλά του.
Εκεί όπου η κάμερα χάνει την εικόνα
Η όραση είναι πολύτιμη πριν από την επαφή. Βοηθά το ρομπότ να εντοπίσει ένα εργαλείο και να σχεδιάσει πώς θα το πλησιάσει. Μόλις, όμως, η λαβή κλείσει γύρω του, μπορεί να κρύψει ακριβώς την περιοχή που χρειάζεται να παρακολουθεί.
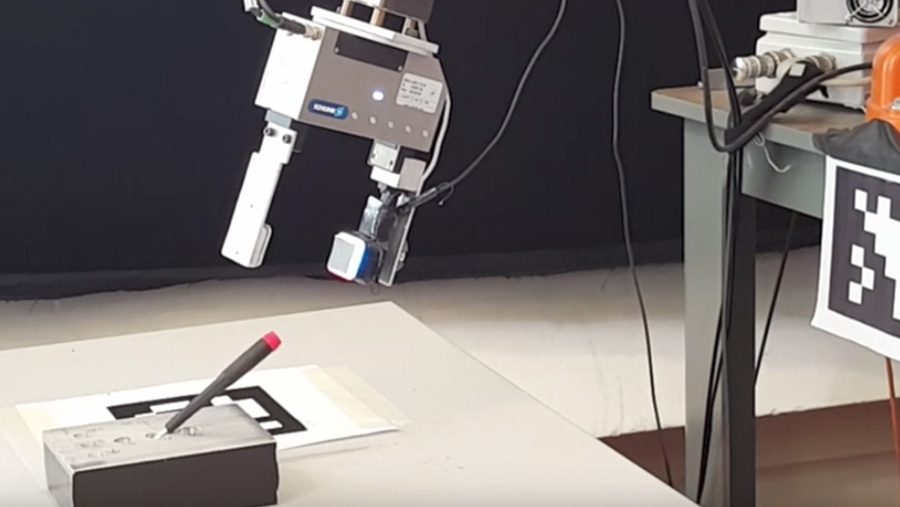
Ερευνητές του MIT έχουν δείξει αυτή τη συμπληρωματικότητα χρησιμοποιώντας αισθητήρα GelSight για τον χειρισμό μικρού κατσαβιδιού. Η οπτική παρακολούθηση καθοδηγούσε την προσέγγιση, ενώ η απτική πληροφορία βοηθούσε στην εκτίμηση της θέσης του εργαλείου μέσα στη λαβή, όταν αυτό δεν φαινόταν καθαρά στην εξωτερική κάμερα. Πηγή: MIT, Giving robots a sense of touch.
Η διαφορά φαίνεται σε μια απλή εργασία συναρμολόγησης. Το να φτάσει ένα εξάρτημα κοντά στη σωστή θέση δεν αρκεί. Χρειάζεται να ευθυγραμμιστεί και να τοποθετηθεί χωρίς να σφηνώσει ή να υποστεί ζημιά. Στο τελευταίο αυτό στάδιο, οι πληροφορίες από την επαφή αποκτούν ιδιαίτερη σημασία.
Αισθητήρες που μετατρέπουν την επαφή σε εικόνα
Μια ενδιαφέρουσα προσέγγιση χρησιμοποιεί κάμερα και μέσα στον ίδιο τον απτικό αισθητήρα.
Στη βασική αρχή του GelSight, μια ελαστική επιφάνεια παραμορφώνεται όταν πιέζεται πάνω σε ένα αντικείμενο. Φωτισμός και εσωτερική κάμερα καταγράφουν αυτή την παραμόρφωση, επιτρέποντας στο σύστημα να εκτιμήσει τη γεωμετρία της επαφής. Η κάμερα, επομένως, παρακολουθεί το υλικό του αισθητήρα και το αποτύπωμα που δημιουργεί το αντικείμενο. Πηγή: MIT, τεχνολογία GelSight.
Η μορφή του αισθητήρα έχει επίσης σημασία. Το GelSight Svelte, που παρουσίασαν ερευνητές του MIT το 2023, σχεδιάστηκε ως μακρόστενο, καμπύλο δάχτυλο. Στόχος ήταν να προσφέρει απτική πληροφορία σε μεγαλύτερη επιφάνεια, ώστε το ρομποτικό χέρι να χρησιμοποιεί διαφορετικούς τρόπους λαβής. Πηγή: MIT, GelSight Svelte.
Αυτό αντιμετωπίζει ένα ουσιαστικό ζήτημα σχεδιασμού. Ένα μικρό αντικείμενο μπορεί να κρατιέται στις άκρες των δαχτύλων. Ένα μεγαλύτερο εργαλείο χρειάζεται επαφή κατά μήκος τους. Αν η μέτρηση περιορίζεται σε ένα μικρό σημείο, μέρος της αλληλεπίδρασης παραμένει αόρατο για το σύστημα ελέγχου.
Ένα καλώδιο αποκαλύπτει τη δυσκολία
Τα εύκαμπτα αντικείμενα είναι ιδιαίτερα απαιτητικά, επειδή αλλάζουν σχήμα όσο τα χειρίζεται το ρομπότ. Η θέση τους δεν περιγράφεται επαρκώς από ένα σταθερό περίγραμμα.
Σε έρευνα που παρουσίασε το MIT το 2020, μια ρομποτική λαβή με απτικούς αισθητήρες μπορούσε να αφήνει ένα καλώδιο να ολισθαίνει ανάμεσα στα δάχτυλά της, διατηρώντας τον έλεγχο της πίεσης και της θέσης του. Σε επίδειξη, το σύστημα εντόπιζε με την επαφή το βύσμα ενός καλωδίου ακουστικών, προσαρμοζόταν και το εισήγαγε στην υποδοχή.
Η ίδια παρουσίαση κατέγραφε και περιορισμό: όταν το καλώδιο έφτανε στην άκρη του αισθητήρα, η επαναφορά του γινόταν δύσκολη λόγω της γεωμετρίας της επιφάνειας. Πηγή: MIT, Letting robots manipulate cables.
Το παράδειγμα δείχνει γιατί η επιδεξιότητα προκύπτει από συνδυασμό παραγόντων. Ο αλγόριθμος, ο αισθητήρας και το σχήμα του δαχτύλου πρέπει να λειτουργούν μαζί. Ένας περιορισμός στο μηχανικό μέρος μπορεί να ακυρώσει το πλεονέκτημα της λεπτομερούς μέτρησης.
Από τα ακροδάχτυλα σε μεγαλύτερο μέρος του χεριού
Η προσπάθεια επεκτείνεται πλέον πέρα από μεμονωμένους αισθητήρες σε απλές λαβές.
Σε αξιολογημένη εργασία που δημοσιεύτηκε στο Nature Machine Intelligence τον Ιούνιο του 2025, ερευνητές παρουσίασαν το F-TAC Hand, ένα ρομποτικό χέρι με απτική κάλυψη στο 70% της επιφάνειάς του. Η κατασκευή ενσωμάτωνε 17 αισθητήρες βασισμένους στην όραση.
Οι συγγραφείς ανέφεραν ότι, σε 600 δοκιμές φυσικού χειρισμού, το σύστημα υπερείχε έναντι συγκριτικών προσεγγίσεων που δεν αξιοποιούσαν την απτική πληροφορία. Πρόκειται για αποτέλεσμα μέσα στο συγκεκριμένο πειραματικό πλαίσιο, όχι για απόδειξη ότι το χέρι μπορεί να εκτελέσει οποιαδήποτε ανθρώπινη εργασία. Πηγή: Nature Machine Intelligence, F-TAC Hand.
Το ενδιαφέρον βρίσκεται και στην ερευνητική κατεύθυνση: η μορφή του ανθρώπινου χεριού δεν αρκεί από μόνη της. Χρειάζεται πληροφόρηση για τις επαφές που δημιουργούνται σε διαφορετικά σημεία, καθώς αλλάζει η λαβή και μετακινείται το αντικείμενο.
Η τεχνητή νοημοσύνη χρειάζεται εμπειρία από τον φυσικό κόσμο
Οι αισθητήρες παράγουν δεδομένα. Το επόμενο βήμα είναι να μετατραπούν σε χρήσιμες αποφάσεις: να αυξηθεί ελαφρά η πίεση, να αλλάξει η θέση ενός δαχτύλου ή να διακοπεί μια κίνηση.
Αυτό απαιτεί σύνδεση ανάμεσα στην αντίληψη και τον έλεγχο. Μια σωστή αναγνώριση της κατάστασης δεν αρκεί αν η αντίδραση έρθει αργά ή είναι υπερβολική.
Σε επιστημονικό άρθρο προοπτικής του 2025, ερευνητές στο Nature Machine Intelligence επισημαίνουν ότι η δράση στον φυσικό κόσμο δημιουργεί διαφορετικές απαιτήσεις από την ανάλυση δεδομένων. Ανάμεσα στα ζητήματα που αναδεικνύουν είναι η αντιπροσωπευτικότητα των δεδομένων εκπαίδευσης, η μεταφορά ικανοτήτων ανάμεσα σε ρομποτικές πλατφόρμες και η ασφαλής λειτουργία. Πηγή: A roadmap for AI in robotics.
Για την αφή, αυτό σημαίνει ότι η επιτυχία με ένα αντικείμενο δεν εξασφαλίζει την ίδια συμπεριφορά με ένα άλλο. Μια αλλαγή στο σχήμα, στο υλικό ή στον τρόπο επαφής μπορεί να απαιτεί διαφορετική αντίδραση. Η γενίκευση είναι μέρος του προβλήματος, όχι δεδομένη ιδιότητα του συστήματος.
Πού μπορεί να έχει πρακτική αξία
Η χρησιμότητα είναι ιδιαίτερα σαφής σε εργασίες όπου η επαφή μεταβάλλεται και δεν μπορεί να προβλεφθεί πλήρως.
Στη συναρμολόγηση, θα μπορούσε να βοηθήσει στον χειρισμό καλωδίων και μικρών εξαρτημάτων. Στη συσκευασία, ενδιαφέρει η δυνατότητα συγκράτησης αντικειμένων που διαφέρουν ως προς το σχήμα ή την ευαισθησία τους. Σε ένα μελλοντικό οικιακό ρομπότ, θα ήταν χρήσιμη για εργαλεία, σκεύη και άλλα αντικείμενα που δεν βρίσκονται πάντα στην ίδια θέση.
Αυτές είναι κατευθύνσεις εφαρμογής, όχι ισχυρισμός ότι οι ερευνητικές κατασκευές που περιγράφηκαν είναι ήδη έτοιμες για όλες αυτές τις εργασίες.
Η επιλογή εξαρτάται από το πρόβλημα. Όταν ένα εξάρτημα είναι πάντα ίδιο και τοποθετείται με ακρίβεια σε γνωστή θέση, μια απλούστερη λύση μπορεί να αρκεί. Η πρόσθετη αισθητηριακή πληροφορία αποκτά αξία όταν βοηθά το ρομπότ να αντιμετωπίζει πραγματική αβεβαιότητα.
Τι πρέπει να αποδείξει μια λύση πέρα από το εργαστήριο
Για όποιον εξετάζει μια τέτοια τεχνολογία, το κρίσιμο ερώτημα δεν είναι μόνο αν εκτελεί μια εντυπωσιακή κίνηση. Είναι πόσο σταθερά την επαναλαμβάνει και τι συμβαίνει όταν κάτι πάει διαφορετικά.
Μια ουσιαστική αξιολόγηση χρειάζεται διαφορετικά αντικείμενα, μεταβολές στη θέση τους και περιπτώσεις αποτυχίας. Χρειάζεται επίσης μέτρηση του χρόνου εκτέλεσης, των απαιτούμενων ανθρώπινων παρεμβάσεων και της συμπεριφοράς του συστήματος μετά από επαναλαμβανόμενη χρήση.
Η συντήρηση και η αντικατάσταση των επιφανειών επαφής πρέπει επίσης να εξετάζονται στην εκάστοτε εγκατάσταση. Μια επιτυχημένη εργαστηριακή δοκιμή δεν απαντά αυτομάτως σε ερωτήματα κόστους και διάρκειας ζωής.
Η ρομποτική αφή έχει ενδιαφέρον ακριβώς επειδή φέρνει την πληροφορία στο σημείο όπου εκτελείται η εργασία. Η πρόοδός της θα μετρηθεί όταν τα ρομπότ μπορούν να προσαρμόζονται αξιόπιστα στις μικρές αποκλίσεις της πραγματικότητας: σε ένα καλώδιο που λυγίζει διαφορετικά, σε ένα εργαλείο που μετακινείται μέσα στη λαβή ή σε ένα αντικείμενο που απαιτεί πιο προσεκτικό κράτημα.
Πηγές
- MIT News — Giving robots a sense of touch, 5 Ιουνίου 2017. Η λειτουργία του GelSight και ο συνδυασμός όρασης και αφής.
- MIT News — Finger-shaped sensor enables more dexterous robots, 4 Οκτωβρίου 2023. Ο αισθητήρας GelSight Svelte.
- MIT News — Letting robots manipulate cables, 13 Ιουλίου 2020. Ρομποτικός χειρισμός καλωδίων με απτική ανάδραση.
- Zhao κ.ά. — Embedding high-resolution touch across robotic hands enables adaptive human-like grasping, Nature Machine Intelligence, 2025. Αξιολογημένη ερευνητική εργασία για το F-TAC Hand.
- Nature Machine Intelligence — A roadmap for AI in robotics, 2025. Επιστημονικό άρθρο προοπτικής για τις προκλήσεις της AI στη ρομποτική.